2 Baasreeglistik
2.1 Mõõtmine
Mõõtmise jaoks tuleb järjest endale selgeks teha kõik osad, mis on esitatud joonisel 2.1 leheküljel . Nende seas mõõtemääramatuse otsustusskeem on esitatud joonisel 2.2 leheküljel .

Joonis 2.1: Mõõtmise õppimise tegevused.
Joonis 2.2: Mõõtemääramatuse otsustamine.
Mõõtemääramatust on üldjoontes kaht tüüpi: A ja B.
Mõõtesüsteemi varieeruvusest annab ülevaate joonis 15[10(lk 83)].
2.2 Suhteline viga
Suhteline viga näitab väljamõõdetud ja aktsepteeritud väärtuse erinevuse suhet aktsepteeritud väärtusse (valem (2.1) leheküljel ).
\[\begin{align} R = \frac{|\text{väärtus}_\text{aktsepteeritud} - \text{väärtus}_\text{mõõdetud}|}{\text{väärtus}_\text{aktsepteeritud}} \tag{2.1} \end{align}\]
2.3 Pythagorase teoreem:
Pythagorase teoreem on esitatud avaldisena (2.2) leheküljel .
\[\begin{equation} |c| = \sqrt{|kaatet_2|^2 + |kaatet_2|^2} \tag{2.2} \end{equation}\]2.4 Aeg ja selle talitlused
2.4.1 Aeg
\(\ce{^133Cs}\) aatomi häirimatu põhioleku hüperpeensiirdesageduse fikseeritud arvväärtus:
\[\begin{align} \Delta(\nu_\text{Cs}) = 9 192 631 770 \frac{1}{\mathrm{s}} \tag{2.3} \end{align} \][11(lk 130)].
Avaldan avaldisest (2.3) sekundi:
\[\begin{align} \mathrm{s} = \frac{9 192 631 770}{\Delta(\nu_\text{Cs})} \tag{2.4} \end{align} \]Aja mõõtühik Système Internationale’s on sekund.
- sekund
- kestus 9 192 631 770 kiirgusperioodi, mis vastab \(\ce{^133Cs}\) aatomi häirimatu põhiseisundi kahe ülipeene taseme vahelisele üleminekule
Aasta keskmine päevade kogus on esitatud avaldises (2.5) leheküljel .
\[\begin{align} \overline{\frac{days}{year}} = \frac{\num{365} \times (\num{9} \times \num{76} + \num{75}) + \num{366} \times (\num{9} \times \num{24} + \num{25})}{1000} = \num{365,241} \tag{2.5} \end{align}\]
2.4.2 Vahemaa
Valguse kiirus vaakumis on esitatud avaldisena (2.6) leheküljel :
\[\begin{align} c = \qty{299792458}{\m\per\s}. \tag{2.6} \end{align} \][11(lk 127)].
Avaldan valguskiiruse vaakumis valemist (2.6) leheküljel meetri ning asendan sekundi avaldisest (2.4), et saada meetri valem (2.7) leheküljel .
\[\begin{align} \mathrm{m} = \frac{c \mathrm{s}}{2,9979246\times 10^{8}} = \frac{c \times \frac{9 192 631 770}{\Delta(\nu_\text{Cs})}}{2,9979246\times 10^{8}} = \frac{30,663319 \times c}{\Delta(\nu_\text{Cs})}. \tag{2.7} \end{align} \]Vahemaa mõõtühik Système Internationale’s on meeter.
- meeter
- vahemaa, mille valgus läbib vaakumis 3,335641^{-9} sekundi kestel
Asukoha vektor on esitatud avaldises (2.8) leheküljel , milles
- \(x\), \(y\) ja \(z\)
- Descartes’i ruumi koordinaadid[12(lk 2-1)]
Dimensionaalanalüüs on esitatud avaldises (2.9) leheküljel ja sellest johtuvalt on ühik \(\unit{\m}\).
\[\begin{align} \mathrm{L}. \tag{2.9} \end{align} \]Maa keskmine raadius:
Ringjoone pikkus:
\[\begin{equation} pikkus_{ringjoon} = 2 \cdot \pi \cdot raadius \tag{2.10} \end{equation}\]2.4.3 Tasapinna nurk
Tasapinna nurk on selle nurga haarade vahelise kaare ja haara pikkuse nurgast kaareni suhe (valem (2.11) leheküljel[12(lk 2-1)]).
\[\begin{align} \alpha = \frac{s}{r}, \tag{2.11} \end{align} \]milles
- \(s\)
- nurga haarade vahelise kaare pikkus
- \(r\)
- nurga haara pikkus nurgast kaareni
Dimensionaalanalüüs on esitatud avaldises (2.12) leheküljel ja sellest johtuvalt on ühik või .
\[\begin{align} \mathrm{\frac{L}{L}} = 1. \tag{2.12} \end{align} \]Tõusunurga arvutamise valem on (2.13) leheküljel .
\[\begin{equation} \alpha = \mathrm{atan}(\frac{\text{nihe}_\text{vertikaalne}}{\Delta(x)}) \tag{2.13} \end{equation}\]Nurgateisendus kraadidest radiaanidesse on esitatud valemine (2.14) leheküljel .
\[\begin{equation} \text{nurk}_\text{rad} = \frac{\text{nurk°} \cdot \pi}{180°} \tag{2.14} \end{equation}\]Koosinusteoreem on esitatud avaldisena (2.15) leheküljel .
\[\begin{align} |a| =\leavevmode\\ \sqrt{|b|^2 + |c|^2 - 2 \cdot |b| \cdot |c| \cdot \mathrm{cos}(\text{nurk}_{b, c})} \tag{2.15} \end{align} \]2.4.4 Kiirus
2.4.4.1 Vahemaa kiirus
- kiirus
- vahemaa muutumise määr ajas[12(lk 2-67)]
Kiiruse vektor on väljendatud valemiga (2.16) leheküljel[12(lk 2-1)].
\[\begin{align} \vec{v} = \frac{\mathrm{d}(\vec{r})}{\mathrm{d}(t)}, \tag{2.16} \end{align} \]Dimensionaalanalüüs on esitatud avaldisena (2.17) leheküljel ja sellest johtuvalt on ühik \(\unit{\m\per\s}\).
\[\begin{align} \mathrm{\frac{L}{T}}. \tag{2.17} \end{align} \]
Suunast sõltumatu kiirus on esitatud valemis (2.18) leheküljel .
\[\begin{align} v = |\vec{v}|. \tag{2.18} \end{align} \]2.4.4.2 Nurkkiirus
- nurkkiirus
- nurk, mille võrra keha ajaühikus pöörleb[12(lk 2-45)]
Nurkkiiruse valem on (2.19) leheküljel[12(lk 2-1)].
\[\begin{align} \omega = \frac{\mathrm{d}(\beta)}{\mathrm{d}(t)}. \tag{2.19} \end{align} \]Dimensionaalanalüüs on esitatud avaldisena (2.20) leheküljel ja sellest johtuvalt on ühik või .
\[\begin{align} \frac{1}{\mathrm{T}}. \tag{2.20} \end{align} \]Asendan nurkkiiruse valemisse (2.19) leheküljel nurga valemi (2.11) leheküljel ja seejärel kiiruse vektori ehk antud juhul tangentsiaalkiiruse valemi (2.16) leheküljel ning saan nurkkiiruse arvutamise reegli tangentsiaalkiiruse ja raadiuse kaudu (2.21) leheküljel .
\[\begin{align} \omega = \frac{\frac{\mathrm{d}(s)}{r}}{\mathrm{d}(t)} = \frac{v}{r}. \tag{2.21} \end{align} \]2.4.5 Kiirendus
2.4.5.1 Vahemaa kiirendus
- kiirendus
- kiiruse muutumise kiirus aja suhtes[12(lk 2-44)]
Kiirenduse vektori valem on (2.22) leheküljel . Selles on esitatud järgnevad eelnevalt defineerimata muutujad:
- \(\vec{v}\)
- kiiruse vektor
- \(t\)
- kestus[12(lk 2-2)]
Dimensionaalanalüüs on esitatud avaldisena (2.23) leheküljel . Seetõttu on ühik \(\unit{\m\per\s\squared}\).
\[\begin{align} \mathrm{\frac{\frac{L}{T}}{T} = \frac{L}{T^2}}, \tag{2.23} \end{align}\]Avaldan valemist (2.22) leheküljel aja keskmise kiirenduse ja püsikiirenduse korral valemina (2.24) leheküljel . Selles on esitatud järgnevad eelnevalt defineerimata muutujad:
- \(\overrightarrow{v(0)}\)
- algkiiruse vektor
- \(\overrightarrow{a(0)}\)
- alg- ehk püsikiirenduse vektor
Joonisel 2.3 leheküljel on näidatud gravitatsioonist põhjustatud kiirendus eri piirkondades Maal.
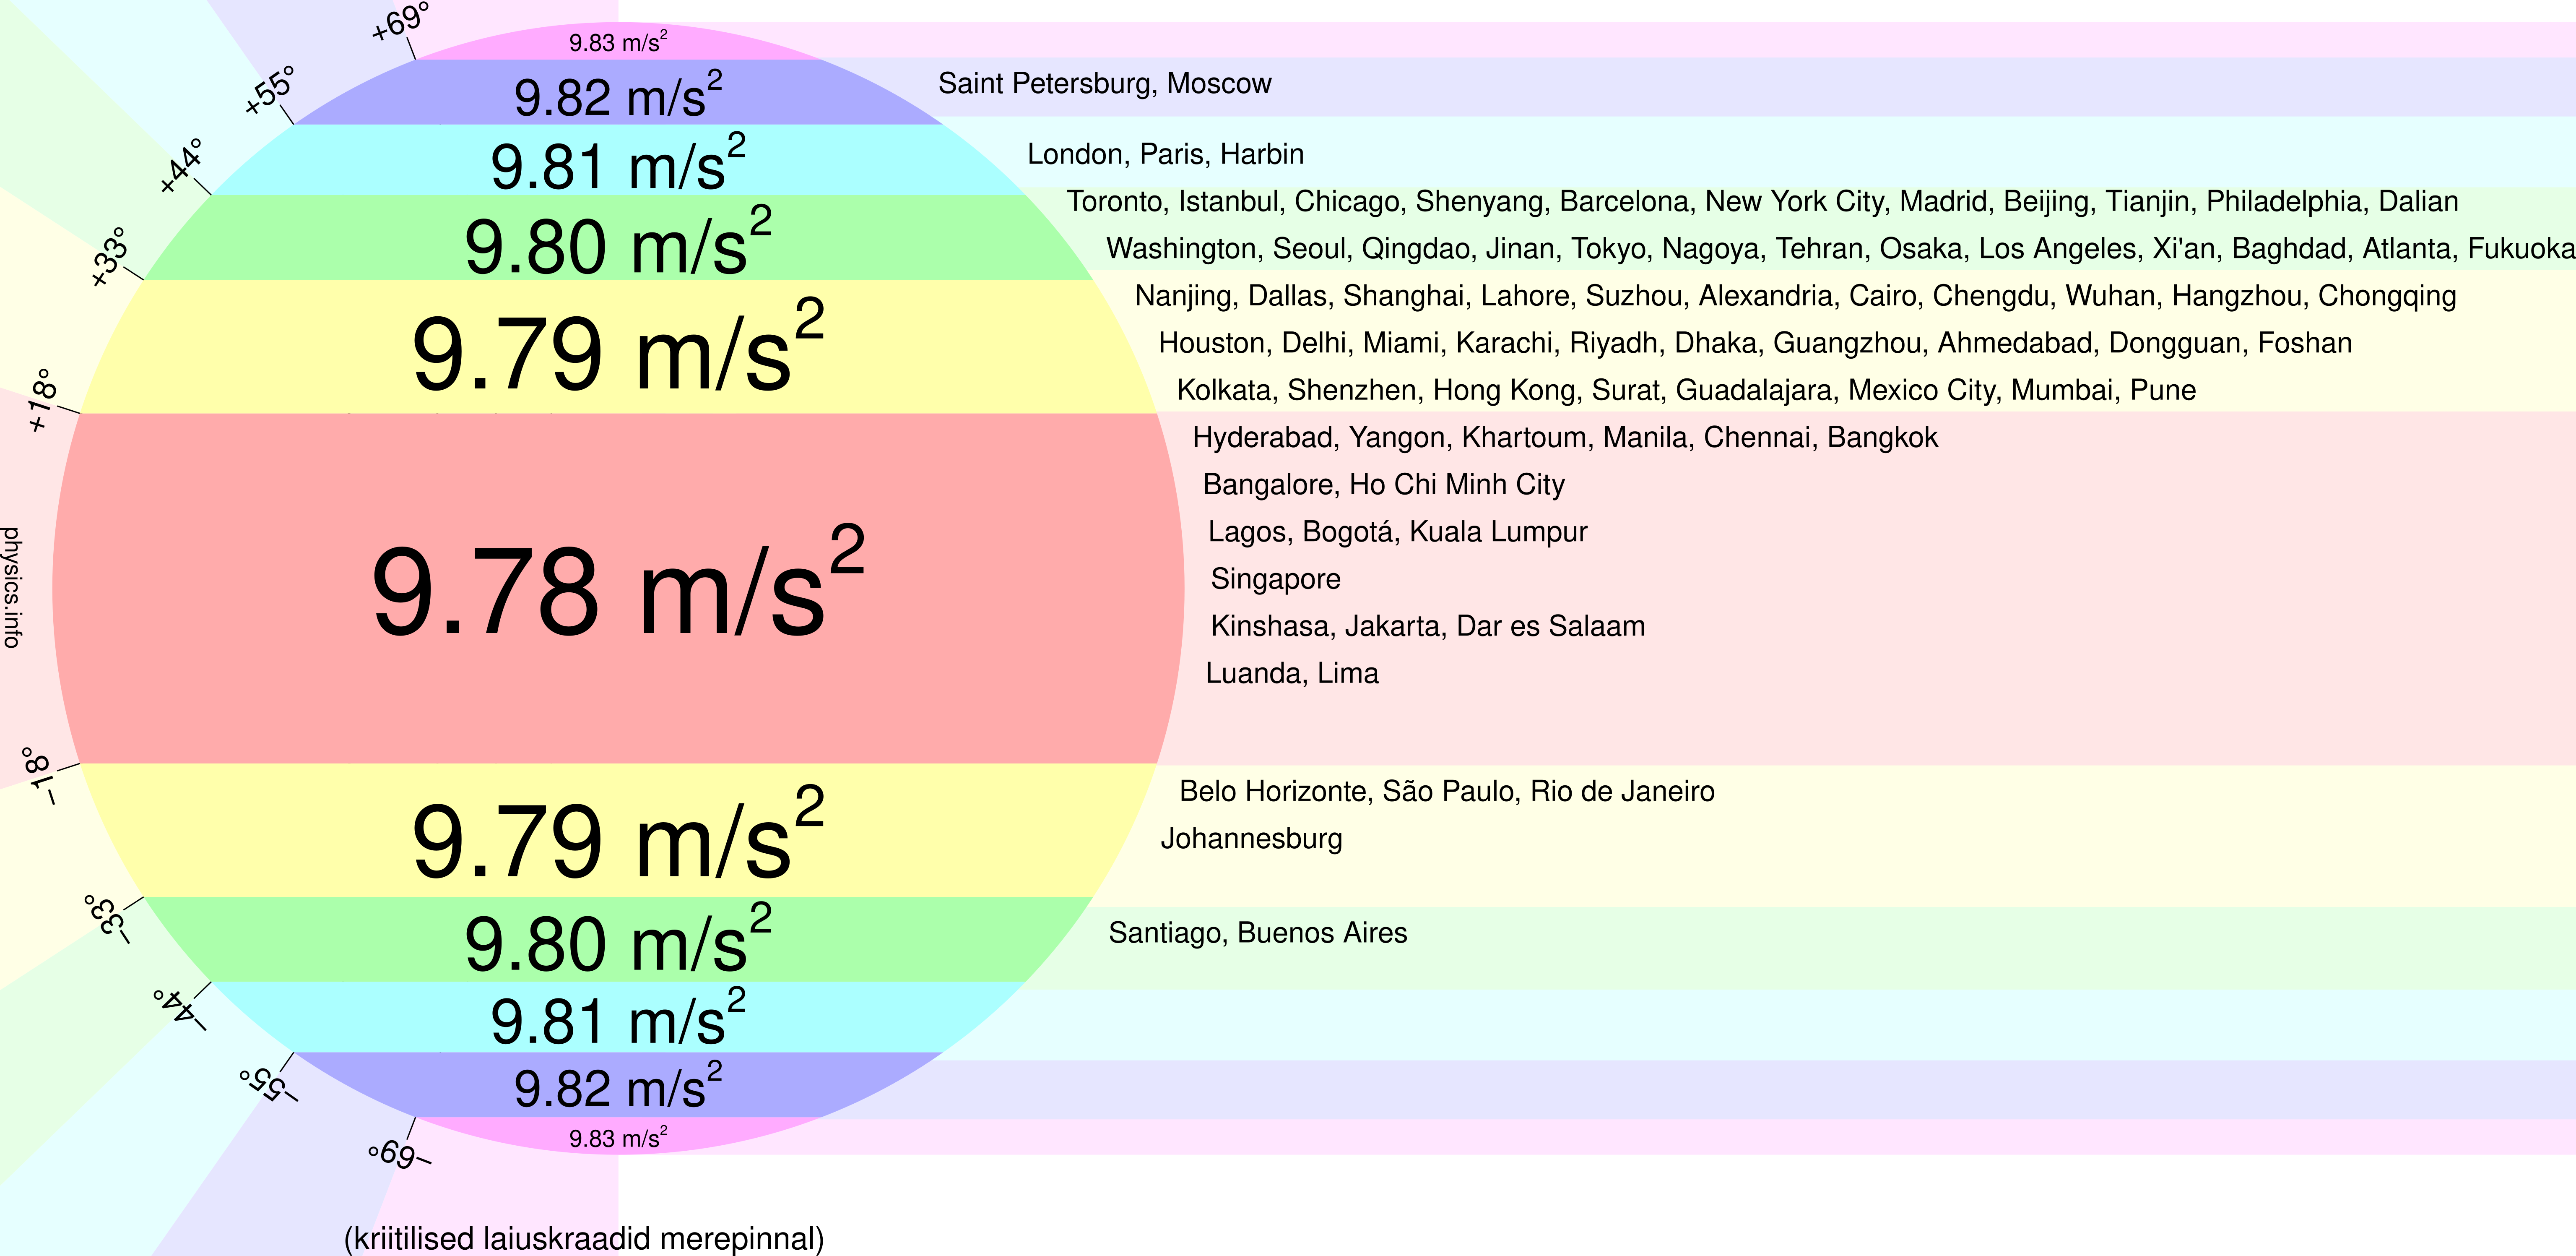
Joonis 2.3: Gravitatsioonist põhjustatud kiirendus eri Maa paigus[13].
“The value 9.806 m/s2 is midway between these two extremes, so it’s sort of true to say that…
g = 9.806 ± 0.026 m/s2
This is not the same thing as an average, however. For that, use this value that someone else derived…
g = 9.798 m/s2
Here are my suggestions. Use the value of 9.8 m/s2 with two significant digits for calculations on the surface of the Earth unless a value of gravity is otherwise specified. That seems reasonable. Use the value of 9.80665 m/s2[12, p. 2-44, 14-11] with six significant digits only when you want to convert m/s2 to g. That is the law.”
Selline valem kehtib objekti kohta, mis on täpselt Maa pinnal. Kui see asub pinna sees või selle kohal, siis tuleb kasutada sellist valemit:
\[g = G * \frac{m}{(r + h) ^ 2},\]
kus g on gravitatsioonikiirendus, G on gravitatsioonikonstant, m on Maa mass, r on Maa raadius, h on kõrgus Maa pinnast.
2.4.5.2 Nurkkiirendus
Nurkkiirenduse arvutamise valem on (2.25) leheküljel[14(lk 201)].
\[\begin{align} \alpha = \frac{\mathrm{d}(\omega)}{\mathrm{d}(t)}. \tag{2.25} \end{align} \]Dimensionaalanalüüs on esitatud avaldisena (2.26) leheküljel ja sellest johtuvalt on ühik .
\[\begin{align} \mathrm{\frac{\frac{1}{T}}{T} = \frac{1}{T^2}}. \tag{2.26} \end{align} \]Kui asendan nurkkiirenduse põhivalemisse (2.25) leheküljel nurkkiiruse selle valemist (2.21) leheküljel tangentsiaalkiiruse kaudu ja tangentsiaalkiirenduse valemist (2.22) leheküljel , saan nurkkiirenduse arvutamise reegli tangentsiaalkiiruse kaudu (2.27) leheküljel
\[\begin{align} \alpha = \frac{\frac{\mathrm{d}(v)}{r}}{\mathrm{d}(t)} = \frac{a}{r}. \tag{2.27} \end{align} \] \[\begin{equation} a_c = \frac{v^2}{r} \tag{2.28} \end{equation}\][15, p. 2]
2.4.6 Jõnks
\[\begin{align} w(t) = \frac{\frac{\frac{\mathrm{d}(r)}{\mathrm{d}(t)}}{\mathrm{d}(t)}}{\mathrm{d}(t)} = \frac{\frac{\mathrm{d}(v)}{\mathrm{d}(t)}}{\mathrm{d}(t)} = \frac{\mathrm{d}(a(t))}{\mathrm{d}(t)} \tag{2.29} \end{align} \]Dimensionaalanalüüs on esitatud avaldises (2.30) leheküljel ja sellest johtuvalt on ühik .
\[\begin{align} \mathrm{\frac{\frac{L}{T^2}}{T} = \frac{L}{T^3}}. \tag{2.30} \end{align} \]2.4.7 Tuletused muutumatust jõnksust
2.4.7.1 Kiirendus püsiva jõnksu kaudu
Kiirenduse saab püsiva jõnksu kaudu avaldada integreerimise kaudu, nagu on näidatud seostes (2.31) leheküljel[17].
\[\begin{align} \int{w(t)} \cdot \mathrm{d}(t) &= \int{\frac{\mathrm{d}(a(t))}{\mathrm{d}(t)}} \cdot \mathrm{d}(t),\leavevmode\\ w(t) \cdot t + C &= a(t) + D,\leavevmode\\ w(t) \cdot t + C - D &= a(t), \tag{2.31} \end{align} \]milles
- \(C\), \(D\)
- integreerimiskonstandid
Näitan avaldises (2.32) leheküljel , milline on kiirenduse funktsioon alghetkel.
\[\begin{align} a(0) = w(0) \cdot 0 + C - D = C - D. \tag{2.32} \end{align} \]Asendan algkiirenduse avaldisest (2.32) leheküljel integreerimiskonstandid kiirenduse funktsiooni avaldisse (2.31) leheküljel saades lõpliku kiirendusfunktsiooni (2.33) leheküljel tingimusel, et jõnks on muutumatu.
\[\begin{align} a(t) = w(t) \cdot t + a(0). \tag{2.33} \end{align} \]2.4.7.2 Kiirus püsiva jõnksu kaudu
Kiiruse saab püsiva jõnksu kaudu avaldada integreerimise kaudu, nagu on näidatud seostes (2.34) leheküljel kasutades kiirenduse valemit kiiruse kaudu (2.22) leheküljel ja kiirenduse valemit jõnksu kaudu (2.33) leheküljel , kusjuures E ja F on suvalised reaalarvud.
\[\begin{align} \int{a(t)} \cdot \mathrm{d}(t) &= \int{\frac{\mathrm{d}(v(t))}{\mathrm{d}(t)}} \cdot \mathrm{d}(t),\leavevmode\\ \int{w(t) \cdot t + a(0)} \cdot \mathrm{d}(t) &= \int{\frac{\mathrm{d}(v(t))}{\mathrm{d}(t)}} \cdot \mathrm{d}(t),\leavevmode\\ \frac{w(t) \cdot t^2}{2} + a(0) \cdot t + E &= v(t) + F,\leavevmode\\ \frac{w(t) \cdot t^2}{2} + a(0) \cdot t + v(0) &= v(t). \tag{2.34} \end{align} \]2.4.7.3 Vahemaa pikkus püsiva jõnksu kaudu
Tee pikkuse saab püsiva jõnksu kaudu avaldada integreerimise kaudu, nagu on näidatud seostes (2.35) leheküljel kasutades kiiruse valemit tee pikkuse kaudu (2.16) leheküljel ja kiiruse valemit muutumatu jõnksu kaudu (2.34) leheküljel , kusjuures G ja H on suvalised reaalarvud.
\[\begin{align} \int{v(t)} \cdot \mathrm{d}(t) &= \int{\frac{\mathrm{d}(r)}{\mathrm{d}(t)}} \cdot \mathrm{d}(t), \leavevmode\\ \int{\frac{w(t) \cdot t^2}{2} + a(0) \cdot t + v(0)} \times \mathrm{d}(t) &= \int{\frac{\mathrm{d}(r(t))}{\mathrm{d}(t)}} \times \mathrm{d}(t), \leavevmode\\ \frac{w(t) \cdot t^3}{6} + \frac{a(0) \cdot t^2}{2} + v(0) \cdot t + G &= r(t) + H, \leavevmode\\ \frac{w(t) \cdot t^3}{6} + \frac{a(0) \cdot t^2}{2} + v(0) \cdot t + r(0) &= r(t) \tag{2.35} \end{align} \]2.4.7.4 Nihe kiiruste ja püsikiirenduse kaudu
Kuna püsikiirenduse puhul jõnksu pole, lihtsustub valem (2.35) leheküljel jõnksukomponendi võrra ja kui sellesse asendada aeg vastavast valemist (2.24) leheküljel , saan tuletada seose püsikiirenduse, kiiruste ja nihke vahel (avaldised (2.36) leheküljel ).
\[\begin{align} \frac{a(0) \cdot (\frac{\overrightarrow{v} - \overrightarrow{v(0)}}{\overrightarrow{a(0)}})^2}{2} + \overrightarrow{v(0)} \cdot \frac{\overrightarrow{v} - \overrightarrow{v(0)}}{\overrightarrow{a(0)}} + r(0) &= r, \leavevmode\\ \frac{\overrightarrow{v}^2 - 2 \cdot \overrightarrow{v(0)} \cdot \overrightarrow{v} + \overrightarrow{v(0)}^2}{2 \cdot \overrightarrow{a(0)}} + \frac{\overrightarrow{v(0)} \cdot \overrightarrow{v} - \overrightarrow{v(0)}^2}{\overrightarrow{a(0)}} + r(0) &= r, \leavevmode\\ \frac{\overrightarrow{v}^2 \cancel{- 2 \cdot \overrightarrow{v(0)} \cdot \overrightarrow{v}} + \overrightarrow{v(0)}^2 \cancel{+ 2 \cdot \overrightarrow{v(0)} \cdot \overrightarrow{v}} - 2 \cdot \overrightarrow{v(0)}^2}{2 \cdot \overrightarrow{a(0)}} + r(0) &= r, \leavevmode\\ \frac{\overrightarrow{v}^2 - \overrightarrow{v(0)}^2}{2 \cdot \overrightarrow{a(0)}} &= r - r(0). \tag{2.36} \end{align} \]
2.5 Mass
- mass
- aine kogus[12(lk 2-58)]
- mass
- vastupidavus kiirendusele
Plancki konstant:
h <- 6.62607015e-34                                                                 # 1
scalar_of_kg <- delta_nu_cs / h / delta_nu_cs_over_speed_of_light_in_vacuum_over^2  # 2
# 3[11(lk 131)].
Avaldan avaldisest (2.37) leheküljel kilogrammi avaldisena (2.38) leheküljel .
\[\begin{align} \mathrm{kg} &= \frac{h}{\num{6,62607015e-34}} \unit{\s\per\meter\squared} = \frac{h}{\num{6,62607015e-34}} \times \frac{\frac{9 192 631 770}{\Delta(\nu_\text{Cs})}}{(\frac{30,663319 \times c}{\Delta(\nu_\text{Cs})})^2} \leavevmode\\ &= 1,4755214\times 10^{40} \times \frac{h \times \Delta(\nu_\text{Cs})}{c^2}. \tag{2.38} \end{align} \]
2.6 Massikontsentratsioon (massi tihedus)
\[\begin{align} γ_\mathrm{B} := \frac{m_\mathrm{B}}{V} \tag{2.39} \end{align}\][12, p. 2-8].
Dimensionaalanalüüs:
\[\begin{align} \mathrm{\frac{M}{L^3}}, \tag{2.40} \end{align}\]millest johtuvalt on ühik \(\unit{\kilogram\per\cubic\metre}\).
Massikontsentratsiooni konverteerimine grammidest kuupsentimeetri kohta kilogrammidesse kuupmeetri kohta on näidatud avaldises (2.41):
\[\begin{align} \qty{1}{\g\per\cm\cubed} \times \qty{0,001}{\kg\per\g} \times \qty{1e6}{\cm\cubed\per\metre\cubed} = \qty{1000}{\kg\metre\cubed}. \tag{2.41} \end{align}\]2.7 Impulss
2.7.1 Lineaarne impulss
\[\begin{align} \vec{p} = m \cdot \vec{v}. \tag{2.42} \end{align} \]Dimensioonanalüüs impulsi valemile on esitatud avaldisena (2.43) leheküljel ja sellest johtuvalt on ühik .
\[\begin{align} \mathrm{M \cdot \frac{L}{T}}. \tag{2.43} \end{align} \]Kehade süsteemi koguimpulss, mis on esitatud avaldises (2.44) leheküljel , on alati jääv.
\[\begin{align} \vec{p} = \sum_i{\vec{p_i}} \tag{2.44} \end{align}\]
Elastne põrge:
\[\begin{equation} m_1 * \vec{v_1} + m_2 * \vec{v_2} === m_1 * \vec{v_1 ^ \prime} + m_2 + \vec{v_2 ^ \prime}, \tag{2.45} \end{equation}\]kus m on mass, v on kiirus
Energia jäävuse seadus:
\[\begin{equation} \frac{m_1 \cdot \vec{v_1} ^ 2}{2} + \frac{m_2 \cdot \vec{v_2} ^ 2}{2} === \frac{m_1 \cdot (\vec{v_1} ^ \prime) ^ 2}{2} + \frac{m_2 \cdot (\vec{v_2} ^ \prime) ^ 2}{2}, \tag{2.46} \end{equation}\]kus m on mass ja v on kiirus.
Mitteelastne põrge:
\[m_1 * \vec{v_1} + m_2 * \vec{v_2} === (m_1 + m_2) * \vec{v ^ \prime},\]
kus m on mass ja v on kiirus.
\[jõuImpulss = impulsiMuut\]
\[jõud * ajavahemik === impulsiMuut\]
2.7.2 Impulsimoment
- osakese nurkimpulss punkti ümber
- sellest punktist osakese raadiusvektori ja osakese impulsi vektorkorrutis (avaldis (2.47) leheküljel )[12(lk 2-45)]
Dimensioonanalüüs impulsimomendi valemile on esitatud avaldisena (2.48) leheküljel ja sellest johtuvalt on ühik .
\[\begin{align} \mathrm{M \times \frac{L}{T} \times L = \frac{L^2 \times M}{T}}. \tag{2.48} \end{align} \]Suund on kruvireegli järgi.
Suletud süsteemi koguimpulsimoment on jääv.
2.8 Inertsimoment
- keha inertsimoment telje suhtes
- keha massielementide ja nende kauguste teljest ruutude korrutis (või integraal)[12(lk 2-59)]
Inertsimomendi valem on (2.49) leheküljel .
\[\begin{align} I = \sum{m_i \times r_i^2}. \tag{2.49} \end{align} \]Dimensioonanalüüs inertsimomendi valemile on esitatud avaldisena (2.50) leheküljel ja sellest johtuvalt on ühik .
\[\begin{align} \mathrm{M \times L^2}. \tag{2.50} \end{align} \]Inertsimomendi saab avaldada impulsimomendi ja nurkkiiruse kaudu. Selleks asendan massi impulsi valemist (2.42) leheküljel , tangentsiaalkiiruse nurkkiiruse valemist (2.21) leheküljel inertsimomendi põhivalemisse ja impulsi impulsimomendi valemist (2.47) leheküljel inertsimomendi põhivalemisse (2.49) leheküljel , et saada avaldis (2.51) leheküljel .
\[\begin{align} I = \sum{\frac{\vec{p_i}}{\vec{v_i}} \times r_i^2} = \sum{\frac{\vec{p}}{\vec{\omega \times r}} \times r^2} \leavevmode\\ = \sum{\frac{\vec{\frac{\vec{L}}{\vec{r}}}}{\vec{\omega \times r}} \times r^2} = \frac{\sum{\vec{L}}}{\vec{\omega}}. \tag{2.51} \end{align} \]2.9 Kolme vektori ristkorrutis
Avaldistena (??) leheküljel ja (??) leheküljel on esitatud kolme vektori ristkorrutis[12(lk A-7)][18] [19].
2.10 Jõud
2.10.1 Lineaarne jõud
Jõud on impulsi muut ajas (avaldis (2.52) leheküljel ).
\[\begin{align} \vec{F} = \frac{\mathrm{d}(\vec{p})}{\mathrm{d}(t)} = m \cdot \frac{\mathrm{d}(\vec{v})}{\mathrm{d}(t)} = m \cdot \vec{a}, \tag{2.52} \end{align} \]kus m on mass ja \(\vec{a}\) on kiirenduse vektor[12(lk 2-2)]. Impulsi dimensionaalanalüüs on esitatud avaldisena (2.53) leheküljel ja sellest johtuvalt on ühik \(\unit{\m\kg\per\s\squared}\) või lühemalt \(\unit{\N}\).
\[\begin{align} \mathrm{M \times \frac{L}{T^2} = \frac{L \times M}{T^2}}. \tag{2.53} \end{align}\]gravitatsioonikonstant:
\[G := 6.67428 \times 10 ^ {-11} \times m^3 \times kg^{-1} \times s^{-2}\][12, p. 14-1]
või Newtoni oma
\[G := 6.67384(80) × 10^{−11} \times m^3 \times kg^{-1} \times s^{-2}\][12, p. 1-1, 1-2, 87]
Maa mass:
\[M_e := 5.9736 \times 10^{24} \times kg\][12, p. 14-2]
\[\begin{equation} F_g = G \cdot \frac{m_1 \cdot m_2}{r^2}, \tag{2.54} \end{equation}\]kus \(F_g\) on raskusjõud, G on gravitatsioonikonstant, m on mass, s on punktmasside vaheline kaugus[12, p. 2-2].
Vaba langemise ehk gravitatsiooni põhjustatud kiirendus[12, p. 2-12, 2-34, 14-21] valemitest (2.52) ja (2.54):
\[\begin{equation} \vec{g} := \frac{G \cdot m_1}{r^2} \tag{2.55} \end{equation}\]Hooke’i seadus:
\[\begin{equation} F = –k∙Δx, \tag{2.56} \end{equation}\]kus F on elastsusjõud, k elastsustegur ja \(\Delta(x)\) on pikenemisvahemik.
\[\begin{equation} F = k∙Δx, \tag{2.57} \end{equation}\]kus \(F\) on tõmbejõud, \(k\) on elastsustegru ja \(\Delta(x)\) on pikenemisvahemik.
hõõrdeJõud = hõõrdeTegur * rõhk
2.10.2 Jõumoment
Jõumomendi valem on (2.58) leheküljel[12(lk 2-2)].
\[\begin{align} \vec{T} = \vec{r} \times \vec{F}, \tag{2.58} \end{align} \]milles
- \(\vec{F}\)
- väändeliikumist tekitav jõud
- \(\vec{r}\)
- vektor mõnest võrdluspunktist jõu rakenduspunktini[12(lk 2-66)]
Dimensionaalanalüüs on esitatud avaldisena (2.59) leheküljel ja sellest johtuvalt on ühik või lühemalt .
\[\begin{align} \mathrm{L \times \frac{L \times M}{T^2} = \frac{L^2 \times M}{T^2}}. \tag{2.59} \end{align} \]Et väljendada jõumoment inertsimomendi ja nurkkiirenduse kaudu, asendan jõumomendi põhivalemisse (2.58) leheküljel pöördkehale mõjuva jõu valemist (2.52) leheküljel , seejärel tangentsiaalkiirenduse nurkkiirenduse valemist (2.27) leheküljel ja lõpuks inertsimomendi valemist (2.49) leheküljel , et saada valem (2.60) leheküljel[20]. Kolme vektori ristkorrutise teostamiseks kasutasin valemit (??) leheküljel .
\[\begin{align} \vec{T} = \vec{r} \times \vec{m \cdot \vec{a}} = m \cdot \vec{r} \times \vec{a} = \leavevmode\\ m \cdot \vec{r} \times \vec{\vec{r} \times \vec{\alpha}}\leavevmode\\ = m \cdot ((\vec{r} \cdot \vec{r}) \cdot \vec{\alpha} - (\vec{\alpha} \cdot \vec{r}) \cdot \vec{r}) =\leavevmode\\ m \times r^2 \times \vec{\alpha}\leavevmode\\ = I \cdot \vec{\alpha}. \tag{2.60} \end{align} \]Et väljendada jõumoment impulsimomendi kaudu, asendan jõumomendi avaldamise valemisse inertsimomendi ja nurkkiirenduse kaudu (2.60) leheküljel esmalt inertsimomendi viimase avaldaldamise valemist impulsimomendi ja nurkkiiruse kaudu (2.51) leheküljel ja seejärel nurkkiirenduse viimase põhivalemist (2.25) leheküljel , et saada avaldis (2.61) leheküljel .
\[\begin{align} \vec{T} = \frac{\mathrm{d}(\vec{L})}{\mathrm{d}(\vec{\omega})} \times \vec{\frac{\mathrm{d}(\omega)}{\mathrm{d}(t)}} = \frac{\mathrm{d}({\vec{L}})}{\mathrm{d}(t)}. \tag{2.61} \end{align} \]2.11 Rõhk
\[\begin{align} p := \frac{F}{A} = \frac{m \cdot a}{A}, \tag{2.62} \end{align}\]kus A on pindala[12, p. 2-2]. Dimensionaalanalüüs:
\[\begin{align} \mathrm{\frac{L \cdot M}{T^2 \cdot L^2} = \frac{M}{T^2 \cdot L}}, \tag{2.63} \end{align}\]mistõttu ühik on \(\unit{\kilogram\per\second\squared\per\meter}\) või lühemalt \(\unit{\pascal}\).
- standardseisund
- määratletud olek (määratud temperatuur, rõhk, kontsentratsioon jne) termodünaamiliste funktsioonide tabeleerimiseks ja termodünaamiliste arvutuste tegemiseks[12, p. 2-65]
Standardseisundi rõhk on 10^{5} \(\unit{\pascal}\)[12, p. 1-7]. Standardne atmosfäärirõhk on 1,01325^{5} \(\unit{\pascal}\)[12, p. 6-12].
Ideaalse gaasi rõhk:
\[\begin{align} p := \frac{n \cdot R \cdot T}{V}, \tag{2.64} \end{align}\]milles n on ainehulk, R on universaalne gaasikonstant \(8,314472 \times \unit{\joule\per\mole\per\kelvin}\) ja V on ruumala[21, p. 14]. Dimensionaalanalüüs:
\[\begin{align} \frac{\mathrm{N} \cdot \frac{\mathrm{L^2 \cdot M}}{\mathrm{T^2 \cdot N} \cdot \Theta} \cdot \Theta}{\mathrm{L^3}} = \mathrm{\frac{M}{L \cdot T^2}}, \tag{2.65} \end{align}\]mistõttu ühik on \(\unit{\kilogram\per\meter\per\second\squared}\) ehk lühemalt \(\unit{\pascal}\).
Küllastusrõhk vedela vee kohal temperatuurivahemikus \(\qty{273,15}{\kelvin}\) kuni \(\qty{473,15}{\kelvin}\) on antud valemiga
milles T on absoluutne temperatuur[21, p. 14].[22, p. 37] on esitatud teistsugune valem küllastusrõhu arvutamiseks:
2.12 Töö
Töö valem on (2.66) leheküljel[12(lk 2-2)].
\[\begin{align} W := \int{\vec{F}} \cdot \mathrm{d}(s).\tag{2.66} \end{align} \]Dimensionaalanalüüs on esitatud avaldisena (2.67) leheküljel .
\[\begin{align} \mathrm{\frac{L \cdot M}{T^2} \cdot L = \frac{L^2 \cdot M}{T^2}}. \tag{2.67} \end{align}\]Seetõttu ühik on \(\unit{\m\squared\kg\per\second\squared}\) või lühemalt \(\unit{\m\N}\) või kõige lühemalt \(\unit{\J}\).
2.13 Energia
2.13.1 Potentsiaalne energia
- potentsiaalne energia
- süsteemi energia osa, mis on seotud selle asukohaga jõuväljas[12(lk 2-62)] (valem (2.68) leheküljel[12(lk 2-2)]).
milles
- s
- tee pikkus[12(lk 2-1)]
Dimensionaalanalüüs on esitatud avaldisena (2.69) leheküljel .
\[\begin{align} \mathrm{\frac{L \cdot M}{T^2} \cdot L = \frac{L^2 \cdot M}{T^2}}. \tag{2.69} \end{align} \]Seetõttu ühik on \(\unit{\m\squared\kg\per\second\squared}\) või lühemalt \(\unit{\m\N}\) või kõige lühemalt \(\unit{\J}\).
Välisjõudude töö koorma tõstmisel võrdub koorma potentsiaalse energia muuduga:
\[töö = E_{pot_2} - E_{pot_1},\]
kus \(E_{pot}\) on potentsiaalne energia. \[{elastsusJõuEenergia}_{pot} = \frac{k * (\Delta(s)) ^ 2}{2},\]
kus k on jäikus, \(\Delta(s)\) on kokkusurumise vahemaa, pot on potentsiaalne.
2.13.2 Kineetiline energia
2.13.2.1 Definitsioon
- kineetiline energia
- energia, mis on seotud osakeste süsteemi liikumisega kindlaksmääratud võrdlusraamis[12, p. 2-57]
2.13.2.2 Lineaarne kineetiline energia
Ühe osakese massiga m, mis liigub kiirusega v, kineetiline energia on avaldatav valemiga (2.70) leheküljel[12, p. 2-2].
\[\begin{align} E_\mathrm{k} = \frac{m \cdot v^2}{2} \tag{2.70} \end{align} \]Dimensionaalanalüüs on esitatud avaldisena (2.71) leheküljel ja sellest johtuvalt on ühik .
\[\begin{align} \mathrm{M \times \frac{L}{T}^2 = \frac{M \times L^2}{T^2}}. \tag{2.71} \end{align} \]2.13.2.3 Pöörlemise energia
Kui asendada kineetilise energia põhivalemisse (2.70) leheküljel tangentsiaalkiirus vastavast nurkkiiruse valemist (2.21) leheküljel ja inertsimomendi viimase põhivalemist (2.49) leheküljel , saan pöörlemise energia valemi (2.72) leheküljel .
\[\begin{align} E_\mathrm{k} = \frac{m \cdot (r \cdot \omega)^2}{2} = \frac{m \cdot r^2 \cdot \omega^2}{2} = \frac{I \times \omega^2}{2}. \tag{2.72} \end{align}\]
Dimensionaalanalüüs on esitatud valemina (2.73) leheküljel ja sellest johtuvalt on ühik .
\[\begin{align} \mathrm{\frac{M \times L^2 \times (\frac{1}{\mathrm{T}})^2}{1} = \frac{M \times L^2}{T^2}}. \tag{2.73} \end{align}\]
2.13.3 Mehaanilise energia jäävus
Kogu mehaaniline energia on kineetilise ja potentsiaalse energia summa igal hetkel[14(lk 150)] (valem (2.74) leheküljel ).
\[\begin{align} E = E_\mathrm{k} + E_\mathrm{p}. \tag{2.74} \end{align} \]- mehaanilise energia jäävuse seadus
- kogu mehaaniline energia jääb konstantseks seni, kuni ükski mittekonstantne jõud ei mõju
Mehaanilise energia jäävuse seadus on väljendatud avaldises (2.75) leheküljel , milles on lahti kirjutatud kogu mehaaniline energia avaldisest (2.74) leheküljel .
\[\begin{align} E_j = E_i = \mathrm{constant} = E_\mathrm{k}(i) + E_\mathrm{p}(i) = E_\mathrm{k}(j) + E_\mathrm{p}(j), \tag{2.75} \end{align} \]milles
- i
- varasem ajahetk
- j
- hilisem ajahetk
\[{tegur}_{kasu} = \frac{töö}{energia}\]
2.14 Võimsus
\[\begin{align} P := \frac{E}{t} = \frac{m \cdot a \cdot \Delta(s)}{t}, \tag{2.76} \end{align}\]kus t on aeg. Dimensionaalanalüüs:
\[\begin{align} \frac{L^2 \cdot M}{T^2 \cdot T} = \frac{L^2 \cdot M}{T^3} \tag{2.77} \end{align}\]mistõttu ühik on \(\unit{\frac{m^2 \cdot kg}{s^3}}\) või lühemalt \(\unit{\frac{J}{s}}\) või veelgi lühemalt \(\unit{W}\).
\[\begin{equation} P_hp := 746 \times P \tag{2.78} \end{equation}\][12, p. 2-55]
2.15 Aurustumissoojus
\[\begin{align} \Delta_\text{vap}(H) = \frac{E}{m} = \frac{m \cdot a \cdot \Delta(s)}{m} = a \cdot \Delta(s). \tag{2.79} \end{align}\]Dimensionaalanalüüs:
\[\begin{align} \frac{L^2 \cdot M}{T^2 \cdot M} = \frac{L^2}{T^2}, \tag{2.80} \end{align}\]mistõttu ühik on \(\unit{\metre\squared\per\second\squared}\) või teisiti \(\unit{\joule\kg}\).
2.16 Elektromagnetism
2.16.1 Elektrostaatika
- elektrilaeng (\(Q\))
- elektrienergia kogus; st omadus, mis kontrollib kehade vahelist vastasmõju elektriliste jõudude kaudu[12]
Elementaarlaeng on esitatud avaldises (2.81) leheküljel[11(lk 134)].
\[\begin{align} e = \qty{1,602176634e-19}{\coulomb} = \qty{1,602176634e-19}{\A\s}. \tag{2.81} \end{align} \]Elektrilaeng on positiivsete ja negatiivsete elementaarlaengute netosumma (valem (2.82) leheküljel ).
\[\begin{align} Q = \sum{\pm e}. \tag{2.82} \end{align} \]Elektrilaengu dimensionaalanalüüs on esitatud avaldisena (2.83) leheküljel .
\[\begin{align} \mathrm{I \cdot T}. \tag{2.83} \end{align} \]Vaba ruumi lubatavuse väärtus on esitatud avaldises (2.84) leheküljel[12(lk 12-151)].
\[\begin{align} \epsilon_0 = \qty{8.8542e-12}{\farad\per\m} = \qty{8.8542e-12}{\per\m\cubed\per\kg\s\tothe{4}\A\tothe{2}}. \tag{2.84} \end{align} \]- dielektriline konstant (\(ε\))
- elektrilise nihke ja elektrivälja tugevuse suhe keskkonnas. Seda nimetatakse ka lubavuseks[12(lk 2-50)]
Dielektriline konstant on esitatud avaldises (2.85) leheküljel[12(lk 6-187)]. Selles \(\epsilon_0\) on vaba ruumi lubatavus[12(lk 10-187)].
\[\begin{align} \epsilon = \epsilon_0 \cdot \epsilon_\mathrm{r}. \tag{2.85} \end{align} \]Levinuimate ainete dielektriline konstant on esitatud tabelis 2.1 leheküljel .
(ref:permittivity-co2) [12(lk 6–209)] (ref:permittivity-h2o) [12(lk 6–188)] (ref:permittivity-air) kuiv -vaba õhk[12(lk 6–209)]
| \(\epsilon_\mathrm{r}\) | |
|---|---|
| (ref:permittivity-co2) |
1,00092
|
- Coulomb’ seadus
- väide, et jõud \(F\) kahe elektrilaengu \(q_1\) ja \(q_2\) vahel, mis on eraldatud vahemaaga \(r\), avaldub valemina (2.86) leheküljel[12(lk 2-49)]
See on siiski vaid kuloniline jõud vabas ruumis. Üldiselt avaldub kuloniline jõud valemina (2.87) leheküljel[23].
\[\begin{align} F = \frac{1}{4 \cdot π \cdot ε} \cdot \frac{q_1 \cdot q_2}{r^2}. \tag{2.87} \end{align} \]Kulonilise jõu dimensionaalanalüüs on esitatud avaldisena (2.88) leheküljel , millest tulenevalt on ühik \(\unit{\m\kg\per\s\squared}\) ehk lühimalt \(\unit{\newton}\).
\[\begin{align} \mathrm{\frac{1}{\frac{T^4 \cdot I^2}{L^3 \cdot M}} \cdot \frac{I \cdot T \cdot I \cdot T}{L^2} = \frac{L \cdot M}{T^2}}. \tag{2.88} \end{align} \]2.16.2 Elektrivool
- elektrivool
- ajaühikus ahelat läbiv laeng[12(lk 2-51)]
Avaldan avaldisest (2.81) leheküljel ampri ja kajastan tulemust avaldises (2.89) leheküljel .
\[\begin{align} \unit{A} &= \frac{e}{\qty{1,602176634e-19}{\s}} = \frac{e}{\num{1,602176634e-19} \times \frac{9 192 631 770}{\Delta(\nu_\text{Cs})}}\leavevmode\\ &= \num{678968681,725055} \times e \times \Delta(\nu_\text{Cs}). \tag{2.89} \end{align} \]Elektrivoolu valem on (2.90) leheküljel ja selles \(Q\) on elektrilaeng.
\[\begin{align} I := \frac{\mathrm{d}(Q)}{\mathrm{d}(t)},\tag{2.90} \end{align} \][12(lk 2-3)]. Dimensionaalanalüüs:
\[\begin{align} \mathrm{\frac{I \cdot T}{T} = I}, \tag{2.91} \end{align}\]mistõttu ühik on \(\unit{A}\).
2.16.3 Elektromotoorjõud
- elektromotoorjõud
- allikast tarnitud energia jagatud läbi allika transporditava laenguga
[12(lk 2-52)]
Elektromotoorjõud on esitatud avaldisena (2.92) leheküljel ning selles Q on elektrilaeng[12(lk 2-2)] ja \(s\) on tee pikkus[12(lk 2-1)] töö valemist (2.66) leheküljel .
\[\begin{align} E := \frac{W}{Q} = \int{\frac{\vec{F}}{Q}} \cdot \mathrm{d}(s).\tag{2.92} \end{align} \]Elektromotoorjõu dimensionaalanalüüs on esitatud avaldisena (2.93) leheküljel[24].
\[\begin{align} \mathrm{\frac{\frac{L \cdot M}{T^2}}{I \cdot T} \cdot L = \frac{L^2 \cdot M}{I \cdot T^3}} \tag{2.93} \end{align} \]Seetõttu ühik on või lihtsamalt \(\unit{\m\squared\kg\per\coulomb\per\second\squared}\) või lühemalt \(\unit{\m\newton\per\coulomb}\) või veel lühemalt \(\unit{\J\per\coulomb}\) või kõige lühemalt \(\unit{\V}\)[12(lk 2-2)].
Avaldan valemist (2.92) jõu ja loon avaldise (2.94) leheküljel .
\[\begin{align} \vec{F} := \frac{E \cdot Q}{s}.\tag{2.94} \end{align} \]Dimensionaalanalüüs on esitatud avaldisena (2.95) leheküljel .
\[\begin{align} \mathrm{\frac{\frac{L^2 \cdot M}{I \cdot T^3} \cdot I \cdot T}{L} = \frac{L^2 \cdot M \cdot I \cdot T}{I \cdot T^3 \cdot L} = \frac{L \cdot M}{T^2}}. \tag{2.95} \end{align}\]Seetõttu ühik on \(\unit{\m\kg\per\second\squared}\) ehk lihtsamalt \(\unit{\N}\).
Asendan valemisse (2.66) jõu valemist (2.94) leheküljel:
\[\begin{align} W := \int{\overrightarrow{\frac{E \cdot Q}{\mathrm{d}(s)}}} \cdot \mathrm{d}(s) = E \cdot Q.\tag{2.96} \end{align} \]Dimensionaalanalüüs:
\[\begin{align} \mathrm{\frac{L^2 \cdot M}{I \cdot T^3} \cdot I \cdot T = \frac{L^2 \cdot M}{T^2}}, \tag{2.97} \end{align}\]millest johtuvalt on ühik \(\unit{\m\squared\kg\per\s\squared}\) ehk lühemalt \(\unit{\m\N}\) ehk kõige lühemalt \(\unit{\J}\).
2.16.4 Elektriline potentsiaal
Elektrilise potentsiaali definitsioon on esitatud valemina (2.98) leheküljel , milles \(W\) on töö[12(lk 2-2)].
\[\begin{align} V := \frac{\mathrm{d}(W)}{\mathrm{d}(Q)}.\tag{2.98} \end{align} \]Dimensionaalanalüüs on esitatud avaldisena (2.99) leheküljel .
\[\begin{align} \mathrm{\frac{\frac{L^2 \cdot M}{T^2}}{I \cdot T} = \frac{L^2 \cdot M}{T^2 \cdot I \cdot T} = \frac{L^2 \cdot M}{T^3 \cdot I}}, \tag{2.99} \end{align} \]Seetõttu ühik on \(\unit{\m\squared\kg\per\A\per\s\cubed}\) või kõige lühemalt \(\unit{\V}\).
2.16.5 Elektripotentsiaalide erinevus
Elektripotentsiaalide erinevus on ühtlasi pingelang ning selle definitsioon on esitatud valemina (2.100) leheküljel ning selles \(V_1\) ja \(V_2\) on elektrilised potentsiaalid[12(lk 2-2)].
\[\begin{align} U = V_2 - V_1,\tag{2.100} \end{align} \]Dimensionaalanalüüs on esitatud avaldisena (2.101) leheküljel .
\[\begin{align} \mathrm{\frac{L^2 \cdot M}{T^3 \cdot I}}, \tag{2.101} \end{align} \]Seetõttu ühik on \(\unit{\m\squared\kg\per\A\per\s\cubed}\) või kõige lühemalt \(\unit{\V}\).
Töö arvutamise valem laengu liigutamiseks väiksema elektrilise potentsiaaliga punktist suurema potentsiaaliga punkti panen töö valemisse (2.96) leheküljel elektromotoorjõu asemele elektriliste potentsiaalide erinevuse valemist (2.100) leheküljel luues töö valemi (2.102) leheküljel .
\[\begin{align} W = U \cdot Q. \tag{2.102} \end{align} \]2.16.6 Elektrivälja tugevus
- elektrivälja tugevus (\(E\))
- elektrivälja poolt punktlaengule mõjuv jõud jagatuna elektrilaenguga[12(lk 2-51)]
Elektrivälja tugevuse arvutamise eeskiri on esitatud avaldisena (2.103) leheküljel .
\[\begin{align} \vec{E} = \frac{\vec{F}}{Q}. \tag{2.103} \end{align} \]Selles valemis \(\vec{F}\) on jõud ja \(Q\) on elektrilaeng. Dimensionaalanalüüs on esitatud avaldisena (2.104) .
\[\begin{align} \mathrm{\frac{\frac{L \times M}{T^2}}{I \times T} = \frac{L \times M}{I \times T^3}}. \tag{2.104} \end{align}\]Sellest johtuvalt on ühik \(\unit{\m\kg\per\A\per\s\cubed}\) ehk lihtsamini \(\unit{\N\per\coulomb}\).
- elektriline nihe (\(D\))
- vektorsuurus, mille suurus on võrdne elektrivälja tugevuse korrutisega keskkonna läbilaskvusega ja mille suund on sama, mis väljatugevusel[12(lk 2-51)]
Asendan töö valemist (2.66) leheküljel jõu ja avaldan elektrivälja tugevuse töö kaudu, mis on esitatud avaldisena (2.105) leheküljel .
\[\begin{align} \vec{E} = \frac{W}{Q \cdot s}. \tag{2.105} \end{align} \]Asendan elektromotoorjõu valemist (2.92) leheküljel elektromotoorjõu ja saan avaldise (2.106) leheküljel .
\[\begin{align} \vec{E} = \frac{E}{s}. \tag{2.106} \end{align} \]Näeme, et elektrivälja tugevuse ühik võib olla ka \(\unit{\V\per\m}\).
Samamoodi saan elektromotoorjõu asemel kasutada viimases valemis elektripotentsiaalide erinevust valemist (2.100) leheküljel ning tulemuseks on avaldis (2.107) leheküljel .
\[\begin{align} \vec{E} = \frac{V_2 - V_1}{s}. \tag{2.107} \end{align} \]Lasen avaldada elektrivälja tugevuse põhivalemist (2.103) leheküljel jõu avaldisena (2.108) leheküljel .
\[\begin{align} \vec{F} = \vec{E} \cdot Q. \tag{2.108} \end{align} \]2.17 Heli
Inimese kuulmislävel on võimsustihedus \(\qty{1e-12}{\W\per\m\squared}\)[12(lk 14-52)].
Helitaseme arvutamiseks võimsustiheduste järgi saab kasutada valemit (2.109) leheküljel . Selle valemi dimensionaalanalüüs on esitatud avaldises (2.110) leheküljel , millest johtuvalt on ühik 1 või spetsiifiliselt detsibell.
\[\begin{align} \beta = 10 \times \mathrm{log}(\frac{I}{\qty{1e-12}{\W\per\m\squared}}) \tag{2.109} \end{align} \][14(lk 331)].
\[\begin{align} 1 \times \mathrm{log}(\frac{\mathrm{\frac{M \times L \times L}{T^3 \times L^2}}}{\mathrm{\frac{M \times L \times L}{T^3 \times L^2}}}). \tag{2.110} \end{align} \]#' This function calculates the sound level. # 1
#' # 2
#' @param I the power intensity # 3
#' # 4
#' @returns the sound level # 5
calculate_sound_level <- function(I) { # 6
return(10 * log10(I / I_0)) # 7
} # 8
# 9Avaldan helitaseme valemist (2.109) leheküljel võimsusintensiivsuse avaldises (2.111) leheküljel
\[\begin{align} \frac{\beta}{10} &= \mathrm{log}(\frac{I}{\qty{1e-12}{\W\per\m\squared}}) \leavevmode\\ 10^{\frac{\beta}{10}} &= \frac{I}{\qty{1e-12}{\W\per\m\squared}} \leavevmode\\ I &= \qty{1e-12}{\W\per\m\squared} \times 10^{\frac{\beta}{10}}. \tag{2.111} \end{align} \]#' This function calculates the power intensity. # 1
#' # 2
#' @param beta the sound level # 3
#' # 4
#' @returns the power intensity # 5
calculate_power_intensity <- function(beta) { # 6
return(I_0 * 10^(beta / 10)) # 7
} # 8
# 9Võimsusintensiivsuse sõltuvus kaugusest on esitatud avaldises (2.112) leheküljel .
\[\begin{align} I = \frac{P}{4 \times \pi \times r^2}, \tag{2.112} \end{align} \]milles \(P\) on võimsus ja \(r\) kaugus heliallikast[14(lk 310)].
2.18 Ühikud
| Eesliide | Kümne astendaja | Lühend | Näide | Selgitus |
|---|---|---|---|---|
| piko- | -12 | p | 1 pN | üks pikonjuuton |
| nano- | -9 | n | 2 nm | kaks nanomeetrit |
| mikro- | -6 | μ | 3 μg | kolm mikrogrammi |
| milli- | -3 | m | 4 mW | neli millivatti |
| senti- | -2 | c | 5 cK | viis sentikelvinit |
| detsi- | -1 | d | 6 dA | kuus detsiamprit |
| deka- | 1 | D | 7 Db | seitse dekabitti |
| hekto- | 2 | H | 8 HB | kaheksa hektobaiti |
| kilo- | 3 | K | 9 Klx | üheksa kiloluksi |
| mega- | 6 | M | 10 MJ | kümme megadžauli |
| giga- | 9 | G | 100 GPa | sada gigapaskalit |
| tera- | 12 | T | 0.5 Tcd | pool terakandelat |
Konvertereid:
(UnitConverters.net)[https://www.unitconverters.net/volume/cubic-kilometer-to-cubic-meter.htm]
(Calculate weight of compounds and materials per volume)[https://www.aqua-calc.com/calculate/volume-to-weight]
2.19 Mõõtemääramatus[25]
2.19.1 Arvutusreeglid
Iga kord, kui mõõdame midagi, esineb ebatäpsusi, sest me ei saa mitte kunagi täielikult täpselt midagi mõõta. Näiteks, kui mõõdame joonlauaga kirjutusvahendi pikkust, siis saame pikkuse väärtuse välja lugeda joonlaua skaalalt, millel on väikseim ühik, millest oluliselt täpsemalt me pikkust välja lugeda ei saa. Samuti on võimalik meil asetada joonlaud ainult joonlaua skaala täpsusega kirjutusvahendi algpunkti. Võimalik on ka, et mõõtmistingimused ei ole ideaalsed. Nii määratleme kirjutusvahendi pikkuse mingis vahemikus ja see vahemik ongi mõõtemääramatus.
Alati on mõõtmise tulemusena olemas mingi keskväärtus. Kui tehakse vaid üks mõõtmine, siis selle tulemus ongi keskväärtus, mitme mõõtmise puhul on keskväärtus väljamõõdetud väärtuste aritmeetiline keskmine.
Mõõtemääramatuse tüübid on A, B1 ja B2.
Kui teostatakse sama suuruse mõõtmisi korduvalt saades erinevaid väärtusi, siis on vajalik arvutada A-tüüpi mõõtemääramatus. Nt muutub ruumis heliintensiivsus pidevalt, kui ruum pole akustiliselt isoleeritud. Seetõttu tehakse palju korduvaid mõõtmisi ning kasutatakse statistikat, et mõõtmistulemus interpreteerida.
A-tüüpi mõõtemääramatuse jaoks on vaja arvutada standardhälve ning korrutada see standardhälve Studenti jaotuse teguriga. Jaotusi on mitmeid, ent füüsikas võiksime kasutada eelkõige Studenti jaotust, kuna Studenti jaotusele allub mõõtmistulemuste jagunemine lõpliku arvu mõõtmiste korral ja mõõtmiste arv on alati lõplik.
Selgitan A-tüüpi mõõtemääramatuse valemi tuletamist sammhaaval. Esmalt tuleb arvutada mõõtmistulemuste aritmeetiline keskmine kasutades valemit (2.113) leheküljel , milles
- \(\bar{x}\)
- mõõtmistulemuste aritmeetiline keskmine
- \(i\)
- järjekorra tunnus, mis näitab, mitmenda mõõtmistulemusega on tegemist
- \(n\)
- mõõtmiste arv
- \(x\)
- mõõtmistulemus
\[\begin{equation} \bar{x} = \frac{\sum_{i = 1}^n(x_i)}{n}. \tag{2.113} \end{equation}\]
Üksikmõõtmise tulemuse standardhälve näitab, kui palju tegelik väärtus statistiliselt keskmisest väärtusest kõrvale kaldub (valem (2.114) leheküljel ). Selles valemis jagatakse ühega vähem kui mõõtmiste arv, sest mõõtmiste arv on lõplik ja soovime laiendada hälvet populatsioonile.
\[\begin{equation} \sigma_x = \sqrt{\frac{\sum_{i = 1}^n{(\overline{x} - x_i)^2}}{n - 1}}. \tag{2.114} \end{equation}\]
Kui mõõtmisi oleks tehtud mitu seeriat, siis iga seeria kohta saab arvutada aritmeetilise keskmise ning kui nende aritmeetiliste keskmiste kohta arvutada standardhälve, siis see on aritmeetiliste keskmiste standardhälve. Tuleb arvestada, et ka seeriate arv on lõplik, mistõttu arvutatakse aritmeetilise keskmise standardhälve statistiliselt kasvõi ainult õhe seeria puhul kasutades valemit (2.115) leheküljel . Aritmeetilise keskmise standardhälvet nimetatakse ka standardveaks.
\[\begin{equation} \sigma_{\bar{x}} = \frac{\sigma_x}{\sqrt{n}}. \tag{2.115} \end{equation}\]
A-tüüpi mõõtemääramatuse arvutamiseks korrutatakse standardviga Studenti teguriga. A-tüüpi mõõtemääramatuse arvutamise valem usaldusmäära \(1 - α\) korral on (2.116) leheküljel[26(lk 12)]. Selles valemis:
- \(u_\mathrm{A}\)
- A-tüüpi mõõtemääramatus
- \(\alpha\)
- usaldamatuse määr
- \(n\)
- mõõtmiste arv
- \(t\)
- Studenti t-jaotuse funktsioon
- \(\overline{x}\)
- aritmeetiline keskmine
- \(x_i\)
- mõõdetud väärtus
Studenti t-jaotuse funktsiooni väljundi saab kas ise arvutada, arvutada lasta või vaadata tabelist[12(lk A-72)].
\[\begin{equation} u_\mathrm{A} = \mathrm{t}(n - 1, \frac{\alpha}{2}) \cdot \sqrt{\frac{\sum_{i = 1}^n{(\overline{x} - x_i)^2}}{n \cdot (n - 1)}}. \tag{2.116} \end{equation} \]B-tüüpi mõõtemääramatuseid on kaks. B1-tüüpi mõõtemääramatus arvutatakse mõõtevahendi dokumentatsiooni märgitud täpsusest. B2-tüüpi mõõtemääramatus arvutatakse mõõtevahendi väikseima ühiku põhjal.
B1-tüüpi mõõtemääramatus on esitatud valemina (2.117) leheküljel[26(lk 13)]. Selles valemis
- \(u_\mathrm{B1}\)
- B1-tüüpi mõõtemääramatus
- \(e_\mathrm{p}\)
- mõõtevahendi lubatud piirhälve
B2-tüüpi mõõtemääramatus on esitatud valemina (2.118) leheküljel . Selles valemis
- \(u_\mathrm{B2}\)
- B2-tüüpi mõõtemääramatus
- \(l\)
- väikseim ühik
- \(m\)
- mõõtevahendi kasutamisega võimalike veategemise kordade arv ühes mõõtmises
Näiteks joonlauaga mõõtes saame teha kaks viga: joonlaua skaala alguse paigutamisel ja mõõdu väljalugemisel.
\[\begin{equation} u_\mathrm{B2} = (1 - \alpha) \cdot \frac{l}{2} \cdot m. \tag{2.118} \end{equation} \]Kui kõiki tüüpi mõõtemääramatused on välja arvutatud, tuleb mõõtemääramatused liita, nagu liidetakse üksteise suhtes risti olevaid vektoreid (avaldis (2.119) leheküljel )[26(lk 14)].
\[\begin{align} u = \sqrt{u_\mathrm{A}^2 + u_\mathrm{B1}^2 + u_\mathrm{B2}^2}. \tag{2.119} \end{align}\]
Lõpuks tuleb mõõdetud väärtus väljendada kujul, mis on esitatud avaldisena (2.120) leheküljel . Plussi ja miinuse asemel saab kasutada ka sulge, ent nende näitamine valemina on liiga väljakutsuv, mistõttu ma selgitan seda konkreetse näite varal edaspidi.
\[\begin{equation} x = \bar{x} \pm u. \tag{2.120} \end{equation} \]Juurde märgitakse tõenäosus ja kasutatud jaotus.
Et võrrelda eri mõõtmiste täpsust, annab täielikust mõõtemääramatusest üldisemat teavet suhteline mõõtemääramatus. Suhteline mõõtemääramatus arvutatakse absoluutse mõõtemääramatuse ja mõõdetud keskväärtuse suhtena (valem (2.121) leheküljel )[26(lk 16),27(lk 22, 23)].
\[\begin{align} R = \frac{u}{\overline{x}} \tag{2.121} \end{align}\]
Kui talitluse sisendeid on rohkem kui üks, nt pindala arvutamiseks pikkus ja laius, siis talitluse väärtuse mõõtemääramatuse saab arvutada kõige üldisemalt kasutades valemit (2.122) leheküljel , milles
- \(f\)
- talitlus
- \(i\)
- indeks, mis näitab, mitmenda sisendiga on tegemist
- \(n\)
- sisendite arv[28(lk 7)]
Kui tuletise arvutamine käib üle jõu, siis selliste talitluste puhul, milles on ainult sisendite liitmine või korrutamine, saab kasutada ka primitiivsemaid mõõtemääramatuse arvutamise meetodeid. Kummaski juhus on vaja arvestada, kas sisendite mõõtemääramatused üksteisest sõltuvad või mitte. Üksteisest sõltuvad sisendite mõõtemääramatused, kui nende sisendite mõõtmiseks või loendamiseks kasutame sama vahendit, mille mõõtemääramatus levib. Näiteks, kui on vaja arvutada ristküliku pindala ja mõõdame nii ristküliku pikkuse kui laiuse sama joonlauaga. Üksteisest sõltumatud on sisendite mõõtemääramatused, kui nende sisendite mõõtmiseks kasutame eri vahendeid. Näiteks, kui on vaja arvutada tihedus ning mõõdame massi ja ruumala eri vahenditega.
Kui talitluse sisendid on ainult liidetavad ja nende mõõtemääramatused üksteisest sõltuvad, siis avaldub mõõtemääramatus valemi (2.123) kaudu leheküljel[28(lk 1)].
\[\begin{equation} u = \sum_{i = 1}^n(u_{x_i}). \tag{2.123} \end{equation} \]Kui talitluse sisendid on ainult korrutatavad ja nende mõõtemääramatused üksteisest sõltuvad, siis avaldub mõõtemääramatus valemi (2.124) kaudu leheküljel[28(lk 4)].
\[\begin{equation} u = \bar{x} \cdot \sum_{i = 1}^n(\frac{u_{x_i}}{\bar{x_i}}). \tag{2.124} \end{equation} \]Kui talitluse sisendid on ainult liidetavad ja nende mõõtemääramatused üksteisest sõltumatud, siis avaldub mõõtemääramatus valemi (2.125) kaudu leheküljel[28(lk 5)].
\[\begin{equation} u = \sqrt{\sum_{i = 1}^n(u_{x_i}^2)}. \tag{2.125} \end{equation} \]Kui talitluse sisendid on ainult korrutatavad ja nende mõõtemääramatused üksteisest sõltumatud, siis avaldub mõõtemääramatus valemi (2.126) kaudu leheküljel .
\[\begin{equation} u = \bar{x} \cdot \sqrt{\sum_{i = 1}^n(\frac{u_{x_i}}{\bar{x_i}}^2)}. \tag{2.126} \end{equation} \]2.19.2 Mõõtkavadega joonlaud
Mõõtkavadega joonlaud on analoogmõõtevahend, millel on mitu mõõtkava ja mida saab kasutada vastava mõõtkavaga kaardi vahemaade lugemiseks ilma lisaarvutamise vajaduseta.
Kui mõõdan sellega staatilist sihitist, siis saan ilmselt iga kord sama või ainult veidi erineva tulemuse sõltuvalt sellest, kui hästi suudan joonlaua paigutada. Seetõttu suur arv kordusmõõtmisi ei lisa oluliselt täpsust. Seega pole vaja arvutada A-tüüpi mõõtemääramatust.
Minu kasutada oleva deli joonlaua kohta puuduvad tehaseandmed, mistõttu lähtun B-tüüpi mõõtemääramatuse arvutamises joonlaua väikseimast ühikust, milleks on skaalat \(\frac{\num{1}}{\num{400}}\) kasutades (joonis 2.4 leheküljel[29]). Kuna kaardi mõõtkava on \(\frac{\num{1}}{\num{4000}}\), siis on tegelikkuses lühim selle joonlauaga ja skaalaga mõõdetav vahemaa . Kuna mõõtemääramatus on ühe tüvenumbrini ümardatult üheline, siis edaspidi seda nii ka kasutan.
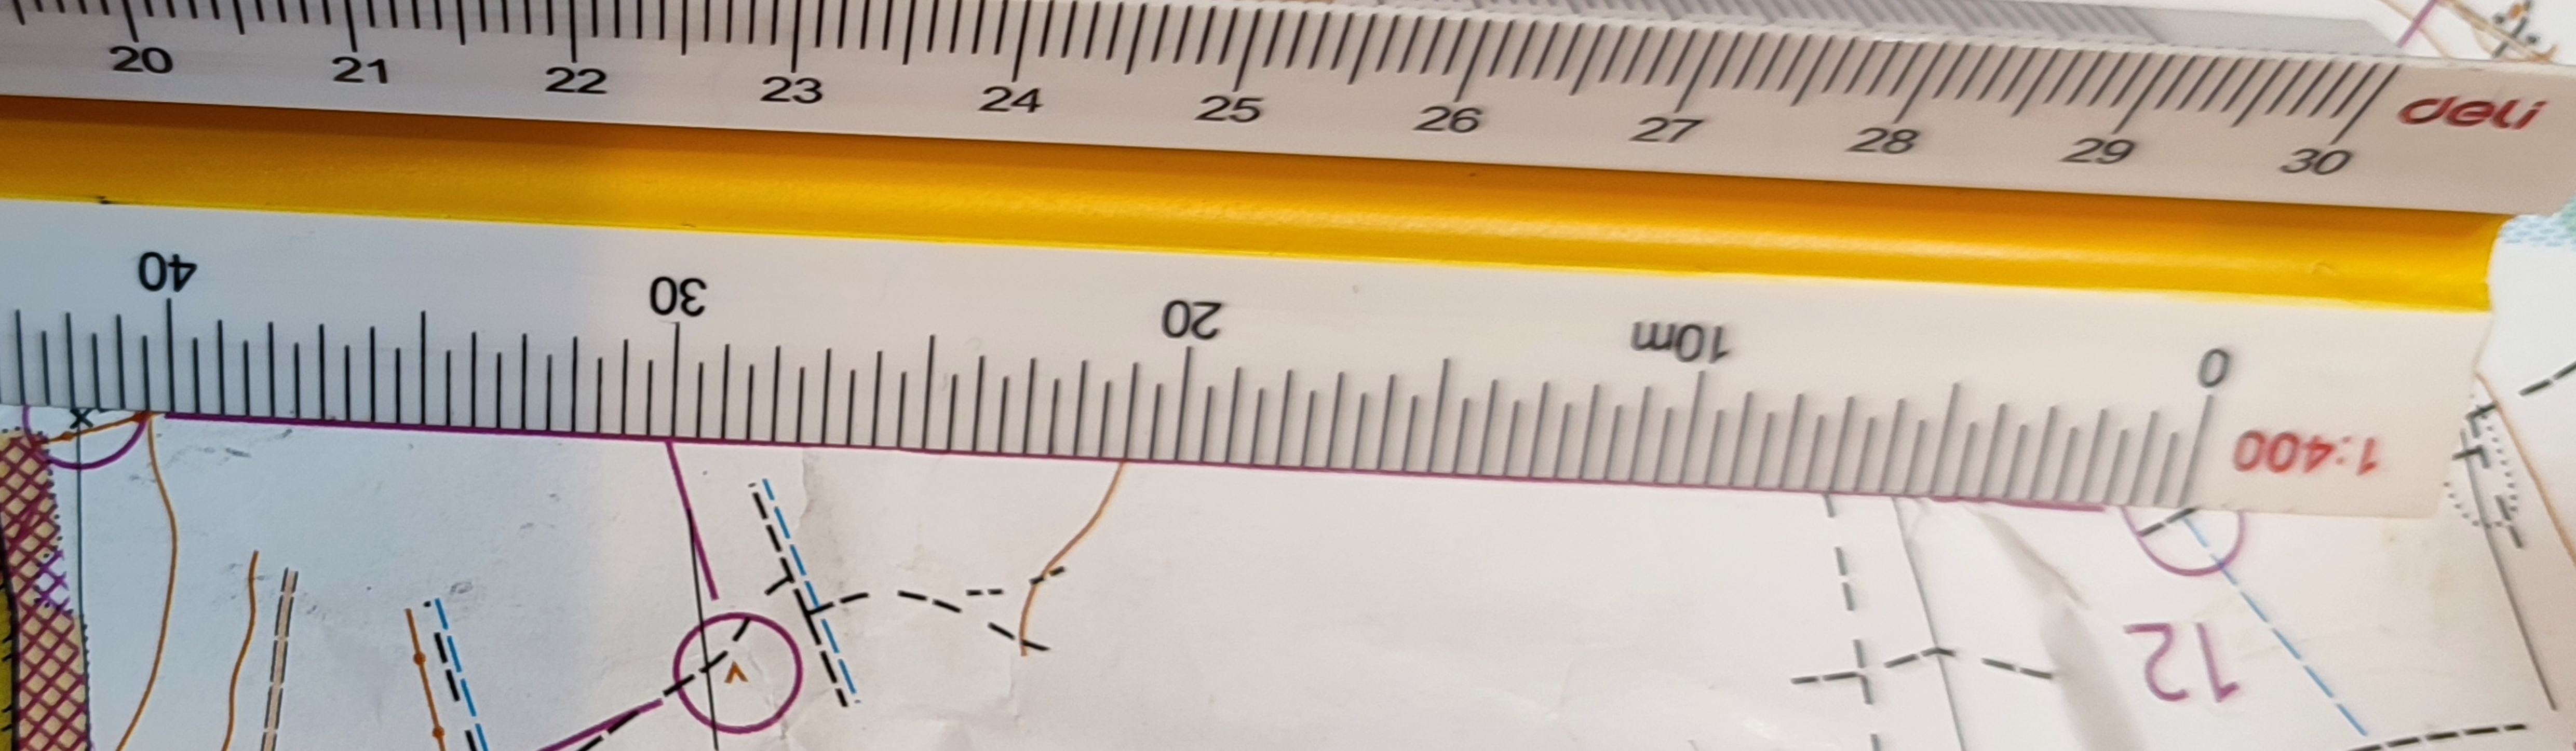
Joonis 2.4: Kahe kontrollpunkti vahelise kauguse mõõtmine mõõtkavadega joonlauaga.
Ainus mõistlik mõõtemääramatuse tüüp selle joonlauaga tehtud mõõtmise jaoks on B2.
Mõõdetud vahemaa on väljendatuna täielikult (\(p=\num{0,95}\)).
Suhtelise mõõtemääramatuse arvutamiseks tuleb absoluutne mõõtemääramatus jagada mõõdetud suurusega vastavalt valemile (2.121) leheküljel ning see arvutuskäik on esitatud avaldisena (2.127) leheküljel :
\[\begin{align} R = \frac{\qty{0,5}{\m}}{\qty{42}{\m}} = \num{0,0119}. \tag{2.127} \end{align}\]
See tähendab, et nende kahe kontrollpunkti vaheline kaugus on vahemikus vahemikus [; ].
Joonisel 2.5 leheküljel on esitatud mõõdetud keskväärtus koos mõõtemääramatusega graafiliselt.
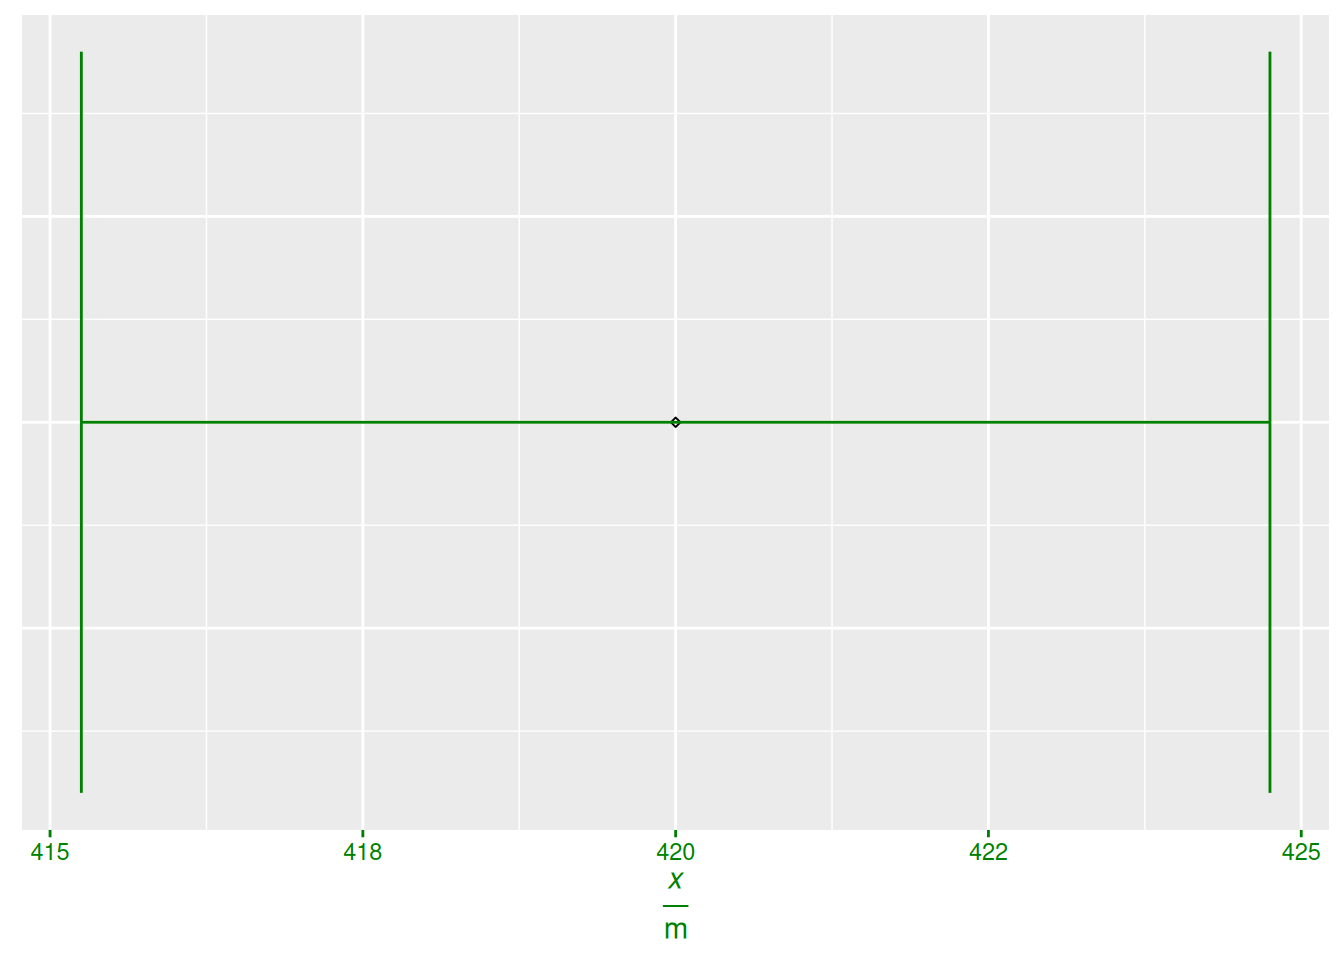
Joonis 2.5: Kahe kontrollpunkti omavaheline kaugus mõõtemääramatusega.
Oletagem, et vaja on mõõta mitte üksnes kahe kontrollpunkti vaheline kaugus, vaid kolme järjestikuse kontrollpunkti vaheline kaugus! Selleks liidame keskväärtuse saamiseks kummagi lõigu pikkuse (valem (2.128) leheküljel ).
\[\begin{equation} l = l_1 + l_2. \tag{2.128} \end{equation}\]
Kui üks lõik on juba varem mõõdetud lõik ja teine on pikkusega , siis kogupikkuse arvutamiseks saame kasutada valemit (2.128) leheküljel . See arvutuskäik on näidatud avaldisena (2.129) leheküljel .
\[\begin{equation} l = \qty{420}{\m} + \qty{90}{\m} = \qty{510}{\m}. \tag{2.129} \end{equation}\]
Kuna kasutan sama joonlauda mõlema lõigu mõõtmiseks, siis levib joonlaua mõõtemääramatus ja lõikude pikkuste mõõtemääramatused on üksteisest sõltuvad. Et tegemist on ühtlasi sisendite liitmisega, saame kasutada kogupikkuse mõõtemääramatuse arvutamiseks valemit (2.123) leheküljel . Mina soovin siiski kasutada üldvalemit (2.122) leheküljel , mille põhjal koostan kogupikkuse mõõtemääramatuse valemi (2.130) leheküljel arvestades, et kummagi lõigu mõõtmise mõõtemääramatus on sama.
\[\begin{equation} u_l = \sqrt{(\frac{\partial(l_1 + l_2)}{\partial(l_1)} \cdot u_{l_1})^2 + (\frac{\partial(l_1 + l_2)}{\partial(l_2)} \cdot u_{l_2})^2} = \sqrt{u_{l_1}^2 + u_{l_2}^2} = \sqrt{2} \cdot u_{l_1}. \tag{2.130} \end{equation}\]
Panen valemisse (2.130) leheküljel joonlaua mõõtemääramatuse ja arvutan teekonna mõõtemääramatuse (avaldis (2.131) leheküljel )
\[\begin{equation} u_l = \sqrt{2} \times \qty{4,75}{\m} = \qty{6,7175144212722}{\m}. \tag{2.131} \end{equation}\]
Seekonna on teekonna kogupikkus (\(p=\num{0,95}\)). Näeme, et kogupikkuse mõõtemääramatus on suurem kui ühe lõigu mõõtemääramatus, mis on loogiline, sest mõõtemääramatus levib.
2.19.3 Nihik
Nihik on kauguse mõõtmisvahend, mille haarade vahele saab panna mõõdetava sihitise või mille haarad saab panna mõõdetavasse vahesse ja lugeda skaalalt välja kaugus.
Digitaalne nihik omab kuva, mis näitab elektrooniliselt kauguse, kuvades selle teatud täpsusega ja tehes ümardamise inimese eest. Elektrooniliste vahenditega pruugime kordusmõõtmisel saada eelmisest veidi erineva tulemuse, sest eksperimenteerija ei pruugi sättida haarasid täpselt, eri väljad võivad mõjutada masina tööd. Mida tundlikum on sensor, seda rohkem mõõtetulemused üksteisest erinevad. Seetõttu tuleb digitaalse mõõtmisvahendi puhul arvutada mõõtmistulemusele ka A-tüüpi mõõtemääramatus. Et tulemusi vähegi tõsiselt võtta, tuleb teha vähemalt neli mõõtmist. Mida rohkem mõõtmisi eksperimenteerija teeb, seda stabiilsemaks ta mõõtmistulemuste keskväärtuse saab.
Näitena on mul kasutuses digitaalne nihik ja ma mõõdan sellega oma sõrme jämedust, nagu on näha joonisel 2.6 leheküljel .
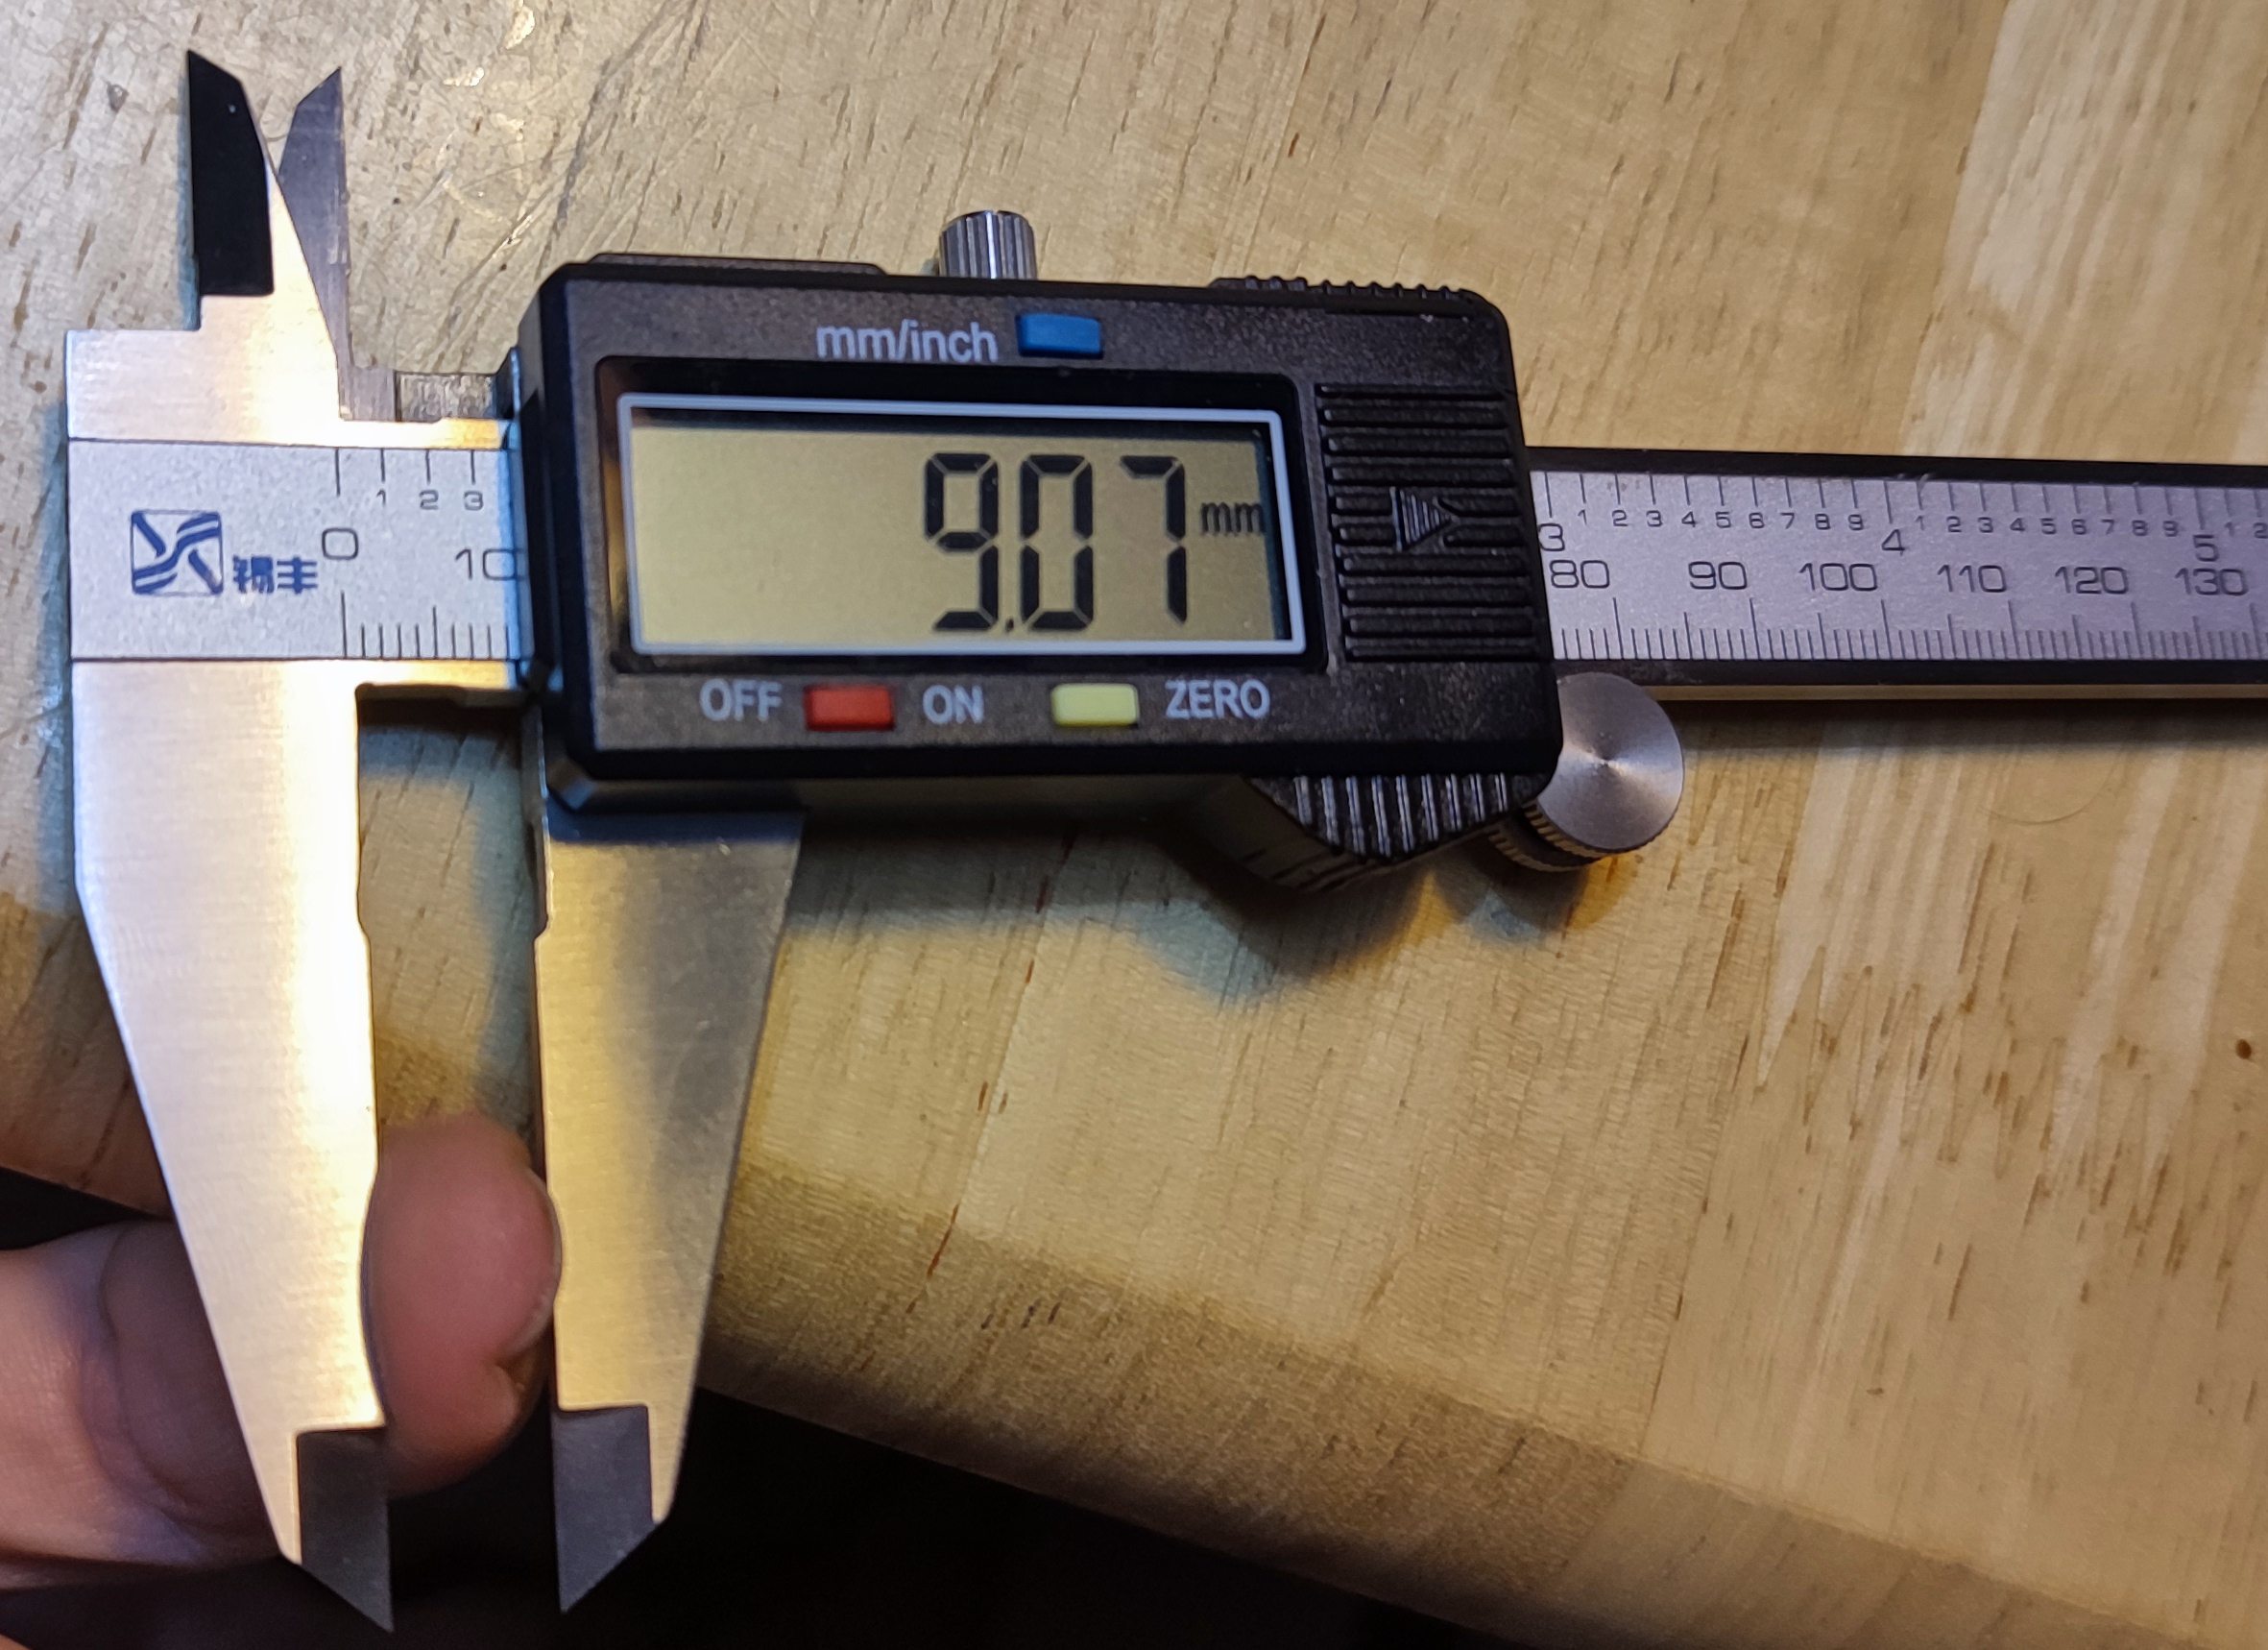
Joonis 2.6: Sõrme jämeduse mõõtmine digitaalse nihikuga.
Arvutan A-tüüpi mõõtemääramatuse kasutades valemit (2.116) leheküljel .
Selleks tuleb esmalt arvutada aritmeetiline keskmine. Oletagem, et ma tegin neli mõõtmist ja sain tulemused, mis on esitatud avaldistes (2.132) leheküljel .
\[\begin{align} x_1 = \qty{0,00997}{\m},\leavevmode\\ x_2 = \qty{0,00947}{\m},\leavevmode\\ x_3 = \qty{0,00944}{\m},\leavevmode\\ x_4 = \qty{0,00942}{\m}. \tag{2.132} \end{align}\]
Aritmeetilise keskmise arvutan liites kõik mõõdetud väärtused kokku ja jagades nende arvuga (avaldis (2.133) leheküljel ).
\[\begin{align} \overline{x} = \frac{(\qty{0,00997}{\m}) + (\qty{0,00947}{\m}) + \qty{0,00944}{\m} + \qty{0,00942}{\m}}{\num{4}} = \qty{0,009575}{\m}. \tag{2.133} \end{align}\]
Nüüd on vaja arvutada iga väärtuse erinevus aritmeetilisest keskmisest (avaldised (2.134) leheküljel ).
\[\begin{align} \overline{x} - x_1 = (\qty{0,00997}{\m}) - (\qty{0,009575}{\m}) = \qty{0,000395}{\m},\leavevmode\\ \overline{x} - x_2 = (\qty{0,00947}{\m}) - (\qty{0,009575}{\m}) = \qty{-0,000105}{\m},\leavevmode\\ \overline{x} - x_3 = (\qty{0,00944}{\m}) - (\qty{0,009575}{\m}) = \qty{-0,000135}{\m},\leavevmode\\ \overline{x} - x_4 = (\qty{0,00942}{\m}) - (\qty{0,009575}{\m}) = \qty{-0,000155}{\m}. \tag{2.134} \end{align}\]
Need erinevused on vaja ruutu tõsta (avaldised (2.135) leheküljel ).
\[\begin{align} (\overline{x} - x_1)^2 = (\qty{0,000395}{\m})^{2} = \qty{1,56e-07}{\m\squared},\leavevmode\\ (\overline{x} - x_2)^2 = (\qty{-0,000105}{\m})^{2} = \qty{1,103e-08}{\m\squared},\leavevmode\\ (\overline{x} - x_3)^2 = (\qty{-0,000135}{\m})^{2} = \qty{1,822e-08}{\m\squared},\leavevmode\\ (\overline{x} - x_4)^2 = (\qty{-0,000155}{\m})^{2} = \qty{2,403e-08}{\m\squared}. \tag{2.135} \end{align}\]
Ruudustatud erinevused on vaja kokku liita (avaldis (2.136) leheküljel ).
\[\begin{align} \sum_{i = 1}{\overline{x} - x_i} =\leavevmode\\ (\qty{1,56e-07}{\m\squared}) + (\qty{1,103e-08}{\m\squared}) + (\qty{1,822e-08}{\m\squared}) + (\qty{2,403e-08}{\m\squared}) =\leavevmode\\ \qty{2,093e-07}{\m\squared}. \tag{2.136} \end{align}\]
Summa tuleb jagada ühega vähem kui mõõtmiste arv, et saada üksiktulemuse dispersioon (avaldis (2.137) leheküljel )[26(lk 10)].
\[\begin{align} \sigma_x^2 = \frac{\sum_{i = 1}^n{(\overline{x} - x_i)^2}}{(n - 1)} = \frac{\qty{2,093e-07}{\m\squared}}{\num{4} - \num{1}} = \qty{6,977e-08}{\m\squared}. \tag{2.137} \end{align}\]
Üksiktulemuse standardhälbe saan, kui arvutan ruutjuure dispersioonist (avaldis (2.138) leheküljel ).
\[\begin{align} \sigma_x = \sqrt{\frac{\sum_{i = 1}^n{(\overline{x} - x_i)^2}}{(n - 1)}} = \sqrt{\qty{6,977e-08}{\m\squared}} = \qty{0,0002641}{\m}. \tag{2.138} \end{align}\]
Järgnevalt on vaja standardhälve jagada ruutjuurega mõõtmiste arvust (avaldis (2.139) leheküljel ).
\[\begin{align} \sigma_{\bar{x}} = \sqrt{\frac{\sum_{i = 1}^n{(\overline{x} - x_i)^2}}{n \times (n - 1)}} = \frac{\qty{0,0002641}{\m}}{\sqrt{\num{4}}} =\qty{0,0001321}{\m}. \tag{2.139} \end{align}\]
Lõpliku arvu mõõtmiste korral allub mõõtetulemuste jagunemine aritmeetilise keskmise ümber Studenti jaotusele. Tulemus on vaja korrutada Studenti jaotuse teguriga t, milleks on tõenäosuse ja nelja katse korral ning seitsme katse korral, nagu õpilasel oleks vaja teha, (avaldis (2.140) leheküljel ).
\[\begin{align} u_\mathrm{A} = t \times \sqrt{\frac{\sum_{i = 1}^n{(\overline{x} - x_i)^2}}{n \times (n - 1)}} = \qty{0,0001321}{\m} \times \num{3,18} =\qty{0,0004203}{\m}. \tag{2.140} \end{align}\]
Studenti tegurid on ka[12], lk A-72, milles tuleb valida rida, mille vabadusastmete arv on üks vähem kui mõõtmiste arv, ja tulp, mis on soovitud tõenäosusele järgmine tulp.
Nüüd on A-tüüpi mõõtemääramatus arvutatud.
Kuna pole teada, milline on nihiku tegija poolt spetsifitseeritud mõõtemääramatus, siis ainus B-tüüpi mõõtemääramatus, mille saame määrata ja peame määrama, on näidiku viimase numbrikoha järgi peale koma. See nihik näitab millimeetri sajandiku täpsusega. Kuna tegemist on digiseadmega ja eksimisvõimalust algusega pole, küll aga on lõpuga, siis B-tüüpi mõõtemääramatus on pool seda kõige väiksemat ühikut (avaldis (2.141) leheküljel ).
\[\begin{align} u_\mathrm{B} = (1 - \alpha) \cdot \frac{l}{2} \cdot m = (1 - \num{0,05}) \cdot \frac{\qty{1e-05}{\m}}{\num{2}} \cdot \num{1} = \qty{4,8e-06}{\m}. \tag{2.141} \end{align}\]
Järgnevalt tuleb mõõtemääramatused liita, nagu liidetakse vektoreid (avaldis (2.142) leheküljel ).
\[\begin{align} u = \sqrt{u_\mathrm{A}^2 + u_\mathrm{B}^2} = \sqrt{(\qty{0,0004203}{\m})^2 + (\qty{4,8e-06}{\m})^2} = \qty{0,00042}{\m}. \tag{2.142} \end{align}\]
Nüüd on mõõtemääramatus arvutatud ja saan keskmise mõõtetulemuse koos sellega välja kirjutada: \(\qty{0,00958(0,00042)}{\m}\).
See tähendab, et minu sõrme jämedus on tõenäosusega Studenti jaotuse korral vahemikus [; ].
Suhteline mõõtemääramatus on \(\frac{\qty{0,00042}{\m}}{\qty{0,00958}{\m}} = \num{0,0439}\).
Joonisel 2.7 leheküljel on esitatud mõõdetud keskväärtus koos mõõtemääramatusega graafiliselt. Graafikule on märgitud neli mõõtmistulemust ja nende seas on suuremalt tähistatud mõõtmistulemuste aritmeetiline keskmine. Mustalt on tähistatud üksiktulemuse standardhälbed, oranžilt aritmeetilise keskmise standardhälbed, roosalt A-tüüpi mõõtemääramatus, roheliselt kogu mõõtemääramatus. Mustalt tähistatud vahemikku mahub andmeid. Kui kahekordistada standardhälve, siis sellisesse vahemikku mahuks andmeid. Kui kolmekordistada standardhälve, siis sellisesse vahemikku mahuks andmeid. Kuna tegeliku väärtus sõltub ka sellest, mitu mõõtmisseeriat tehakse, siis tegelik väärtus on roheliselt tähistatud vahemikus tõenäosusega . Kui aritmeetilise keskmise standardhälve kahekordistada, siis sellisesse vahemikku mahuks tegelik väärtus tõenäosusega . Kui aritmeetilise keskmise standardhälve kolmekordistada, siis sellisesse vahemikku mahuks tegelik väärtus tõenäosusega .
## Warning in geom_point(aes(x = caliper_mean, y = 0), shape = 23, size = 2, : All aesthetics have length 1, but the data has 4 rows.
## ℹ Please consider using `annotate()` or provide this layer with data
##   containing a single row.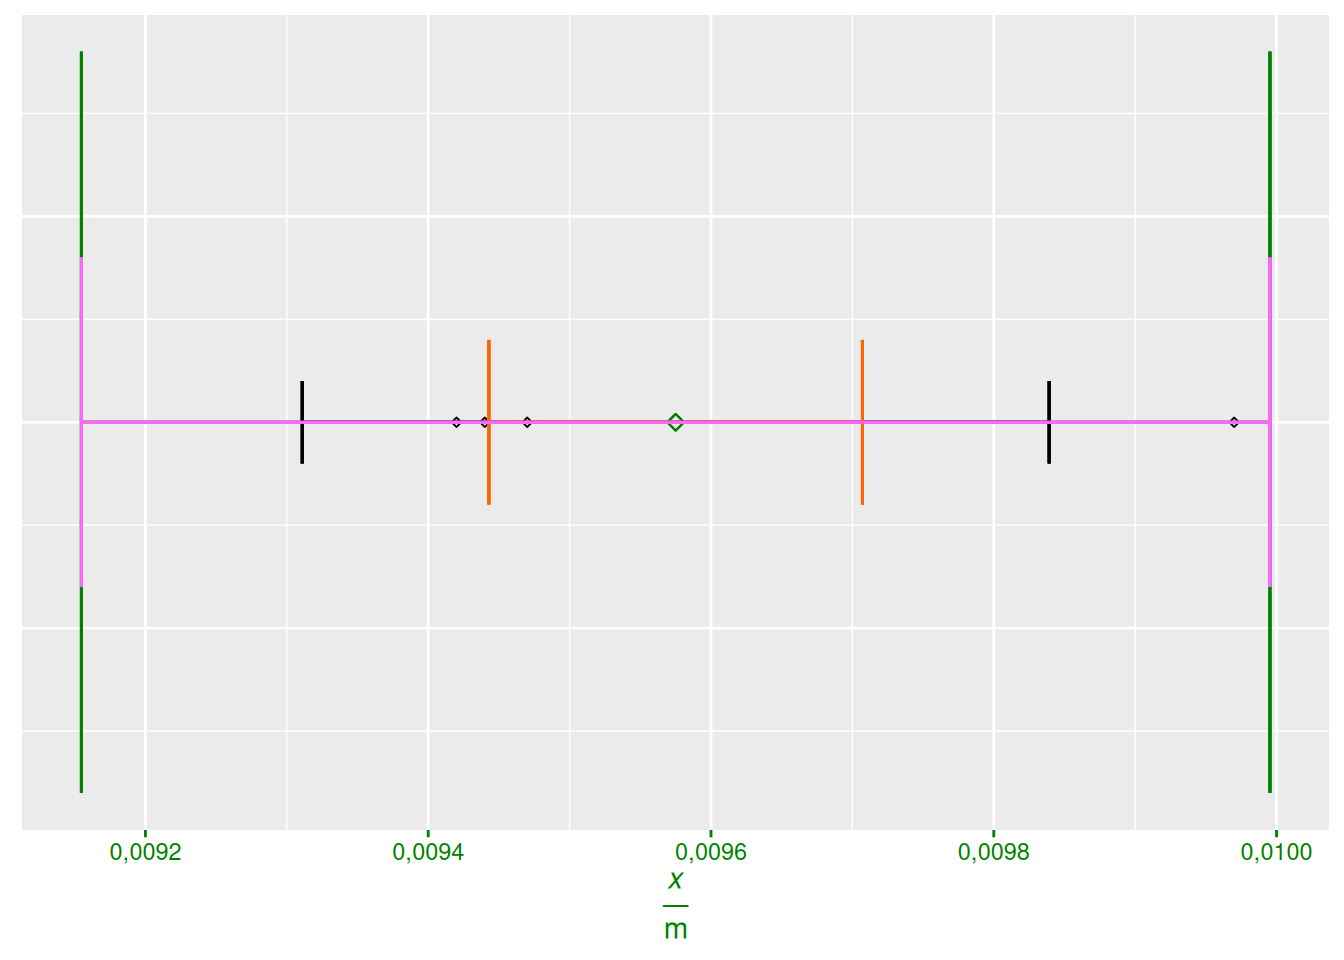
Joonis 2.7: Sõrme mõõdetud jämedused koos keskmise jämeduse ja mõõtemääramatusega.
2.19.4 Valgusmõõtur
Valgusmõõturiga saab mõõta valgustust ehk seda, kui palju valgust langeb pinnale.
Meil on kasutada digitaalne valgusmõõtur sarjast ST-1300 (joonis 2.8 leheküljel ). Kuna see on digitaalne, tuleb mõõtmisi korrata ja arvutada A-tüüpi mõõtemääramatus. Valgusmõõturiga korratakse mõõtmisi niimoodi, et mõõdetakse samas kohas, kuid vahepeal nullitakse näit kattes sensori. A-tüüpi mõõtemääramatuse arvutamine on kirjeldatud nihiku sektsioonis.
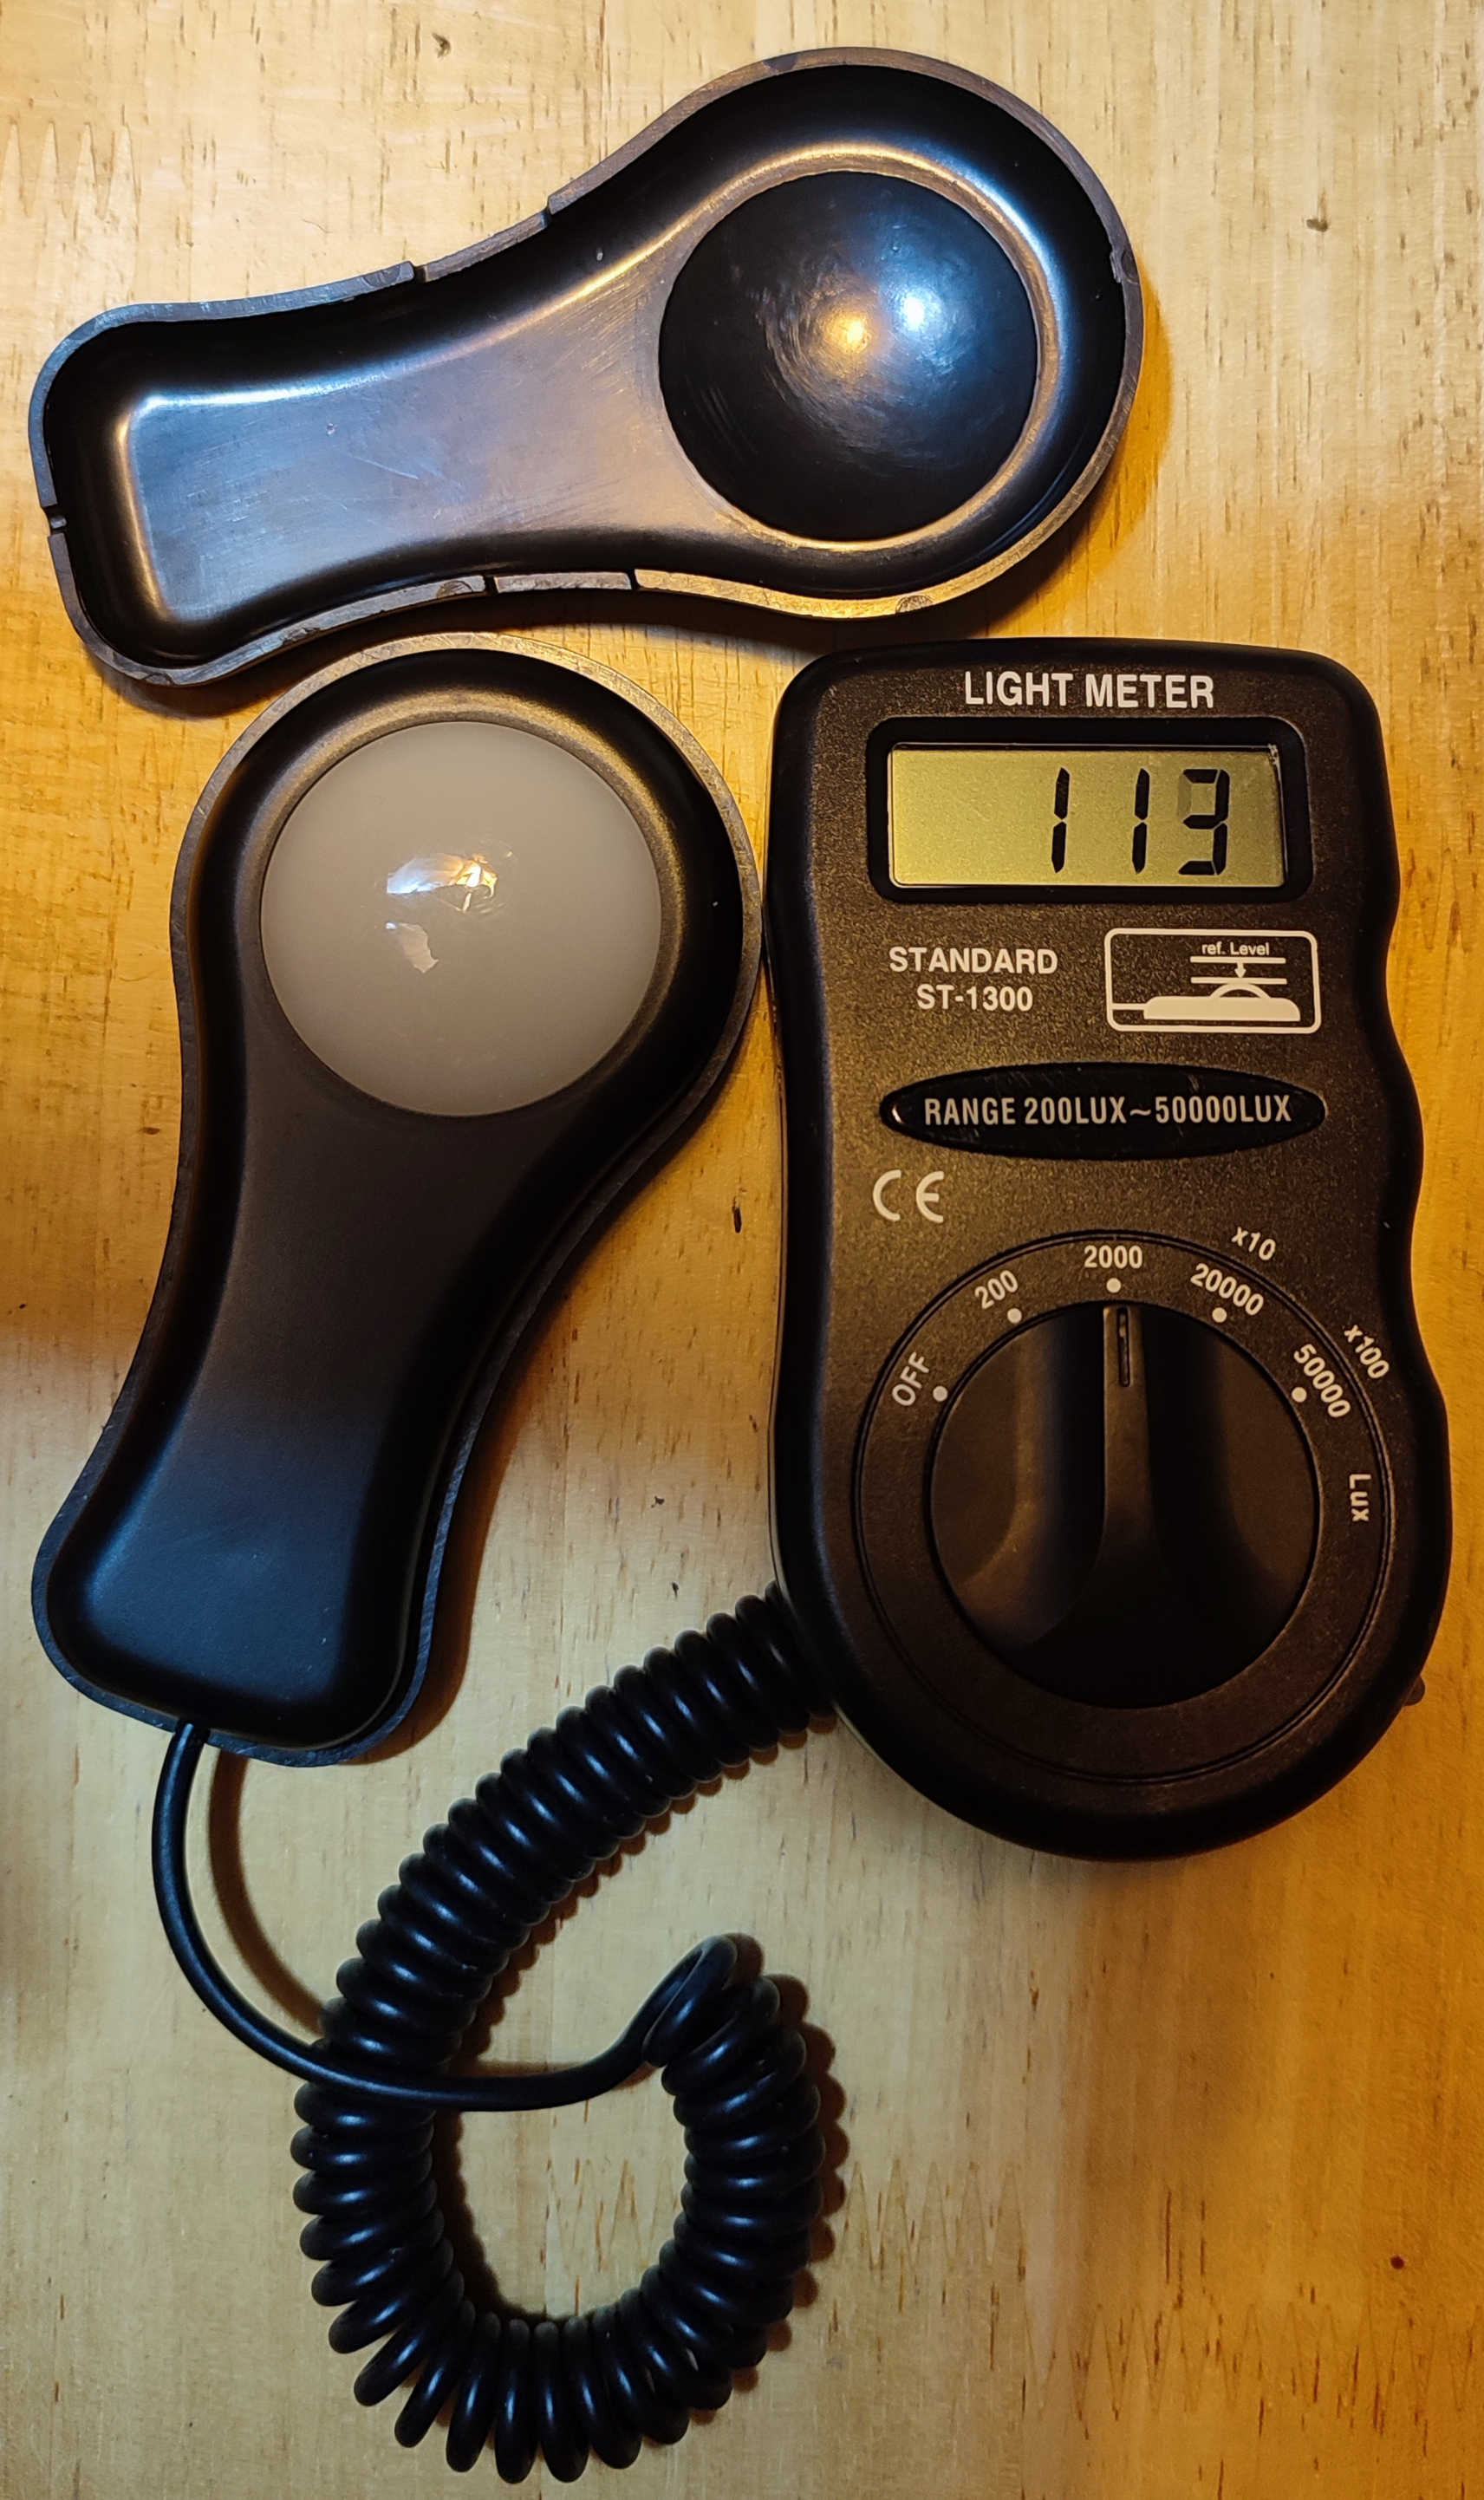
Joonis 2.8: Valgusmõõtur sarjast ST-1300.
Kuna selle masina puhul on kirjas ka tootjapoolne tabavus, siis tuleb arvutada B-tüüpi mõõtemääramatus selle järgi. Esitatud on kaks tabavuskarakteristikut: \(\pm \qty{5}{\percent} \pm \num{10} \ \text{vähim olulist tüvenumbrit}\), kui valgustus on väiksem kui , ja \(\pm \qty{10}{\percent} \pm \num{10} \ \text{vähim olulist tüvenumbrit}\), kui valgustus on suurem kui .
Oletagem, et ma tegin neli mõõtmist ja sain tulemused, mis on esitatud avaldistes (2.143) leheküljel .
\[\begin{align} x_1 = \qty{923}{\lux},\leavevmode\\ x_2 = \qty{905}{\lux},\leavevmode\\ x_3 = \qty{593}{\lux},\leavevmode\\ x_4 = \qty{587}{\lux}. \tag{2.143} \end{align}\]
Mõõtetulemuste aritmeetiline keskmine on . A-tüüpi mõõtemääramatus nelja mõõtmise ja tõenäosuse korral on .
Kuna kõik mõõdetud väärtused on väiksemad kui , siis kasutan tabavuskarakteristikut \(\pm \qty{5}{\percent} \pm \num{10} \ \text{vähim olulist tüvenumbrit}\). Esimese B-tüüpi mõõtemääramatuse saan niimoodi, et arvutan aritmeetilisest keskmisest nimetatud osamäära ja liidan kümnekordse minimaalse ühiku. See on ühese tõenäosusega. Kui tahan kasutada tõenäosust , siis korrutan tulemuse sellega läbi (avaldis (2.144) leheküljel .
\[\begin{align} u_\mathrm{B1} &= t(\infty, \frac{\alpha}{2}) \cdot \frac{\text{täpsusosamäär} \cdot \bar{q} + \text{vähim oluliste tüvenumbrite arv}}{3}\leavevmode\\ &= \num{1,95996398454005} \times \frac{\num{0,05} \times \qty{752}{\lux} + \qty{10}{\lux}}{3} = \qty{31}{\lux}. \tag{2.144} \end{align}\]
Väikseim ühik on . Kuna sisendeid on ainult üks, siis teine B-tüüpi mõõtemääramatus on pool väikseimat ühikut korrutatuna lõputu arvu mõõtmiste Studenti teguriga antud tõenäosuse korral (avaldis (2.145) leheküljel .
\[\begin{align} u_\mathrm{B2} = (1 - \alpha) \cdot \frac{\text{väikseim ühik}}{2} = (1 - \num{0,05}) \times \frac{\qty{1}{\lux}}{2} = \qty{0,475}{\lux}. \tag{2.145} \end{align}\]
Kogu mõõtemääramatuse arvutamiseks tuleb kõik alammõõtemääramatuste vektorid kokku liita nagu nihiku osas. Seega on kogu mõõtemääramatus ja mõõtetulemuse võib välja kirjutada järgnevalt: tõenäosusega nelja mõõtmise korral mõõtsin valgustugevuseks . Suhteline mõõtemääramatus on samadel tingimustel . Viimane näitab, et mõõtmine on ebaõnnestunud ja see tuleks uuesti läbi viia, sest suhteline viga ületab .
Joonisel 2.9 leheküljel on esitatud valgustugevuse mõõtmise tulemused keskväärtuse ja mõõtemääramatustega: mustaga on tähistatud A-, oranžiga B1-, roosaga B2-tüüpi ja rohelisega kogu mõõtemääramatus. Sellelt jooniselt näeme, kui palju mingit tüüpi mõõtemääramatus antud juhul mõju avaldab.
## Warning in geom_point(aes(x = illuminance_mean, y = 0), shape = 23, size = 2, : All aesthetics have length 1, but the data has 4 rows.
## ℹ Please consider using `annotate()` or provide this layer with data
##   containing a single row.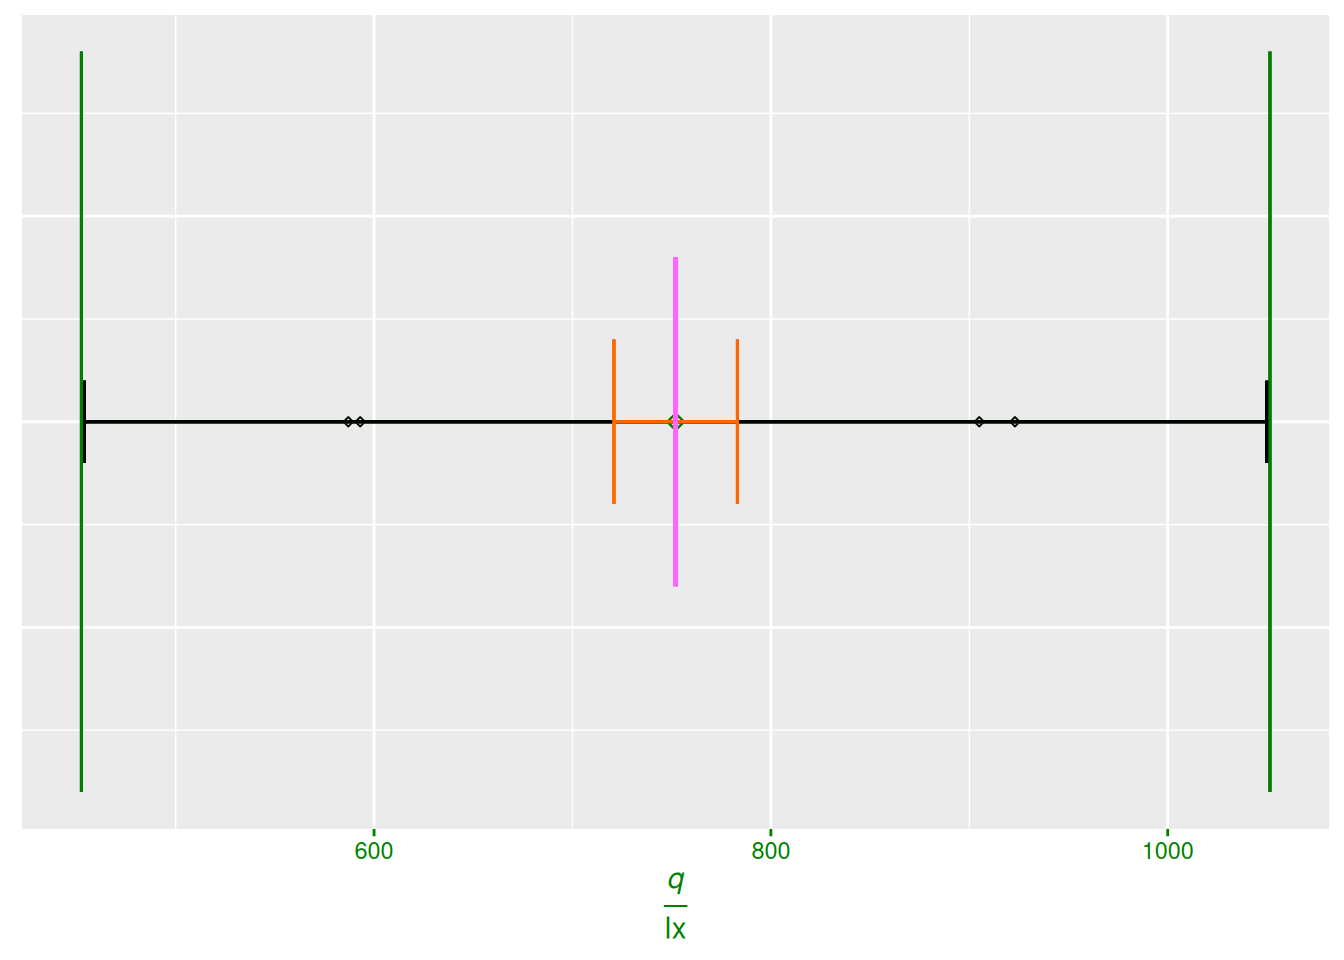
Joonis 2.9: Valgustugevus koos keskmise valgustugevuse ja mõõtemääramatustega.